principes de base et procédures cliniques en tomodensitométrie
 Call Kai
 Learn
 Practice Test
 Spaced Repetition
 Match
 Flashcards
 Knowt Play
1/94

There's no tags or description
Looks like no tags are added yet.
Name | Mastery | Learn | Test | Matching | Spaced | Call with Kai | Chat |
|---|
No analytics yet
Send a link to your students to track their progress
95 Terms
CAT scan / CT scan
Que signifient « CAT scan » et « CT scan » ?
« CAT scan » = « Computed Axial Tomography Scan »
Cette terminologie ne s’applique plus aujourd’hui
Les anciens appareils produisaient seulement des coupes axiales
« CT scan » = « Computed Tomography Scan »
Terme utilisé chez les appareils plus modernes
Histoire
Quelle est l’histoire de la tomodensitométrie ?
1935 — Grossman met au point la technique de tomographie
1937 — Watson met au point un appareil capable de produire des coupes tomographiques axiales transverses
Images de mauvaise qualité → technique non utilisée à grande échelle
Tomodensitométrie = technique radiologique qui produit des images numérisées en coupe
Images pouvant faire l’objet de manipulations ou traitements
Début des années 1970 — technique mise au point par Godfrey Hounsfield
Hounsfield utilise des ordinateurs pour reconstruire des images à partir de multiples projections
Alan Cormack développe des solutions aux problèmes de reconstruction
Cormack développe l’aspect mathématique de la reconstruction
1979 — Hounsfield et Cormack reçoivent le prix Nobel de médecine ou physiologie
Acquisition d’image = moyens indirects
Éléments
Quels sont les éléments de base d’un tomodensitomètre ?
Statif (« Gantry »)
Tube à rayons X — source de rayonnement pour l’acquisition d’images
Détecteurs — mesurent l’intensité du rayonnement transmis par la région anatomique
Collimateurs
Générateur radiologique de haute tension
Table — support et positionnement du patient
Ordinateur
enregistre les données
traite et manipule les données
contrôle l’appareil pendant l’acquisition
Écran cathodique ou LCD — affiche l’image
Générations
Qu’est-ce qu’une génération de tomodensitomètre ?
Améliorations et changements importants du concept des appareils
Appareils identifiés sous la rubrique de générations
Une génération = changement important dans la technologie
Caractéristique principale : relation entre le tube à rayons X et les détecteurs dans le statif
1re génération
Quelles sont les caractéristiques de la première génération ?
Tube à rayons X avec anode fixe
Foyer = 2,25 × 12 mm
Faisceau = faisceau en pinceau
Un seul détecteur par coupe
Deux détecteurs pouvaient être placés côte à côte → deux coupes contiguës
Détecteur de référence avant le patient
évalue le rayonnement incident
fournit une référence en cas de fluctuations du débit du tube
Acquisition = déplacements du tube à rayons X et du détecteur
Petit détecteur + petit faisceau
Mouvement transverse / translation de gauche à droite

1re génération : acquisition
Comment se faisait l’acquisition de la première génération ?
Pendant la translation → acquisition de radiation par les détecteurs
Rotation tube-détecteur de 1°
Nouveau balayage transverse
Séquence répétée jusqu’à 180°
Deux coupes = 4,5 à 5 min
Procédure du cerveau = 25 à 30 min
Tête entourée d’une étuve d’eau
But : réduire les artefacts causés par la transition rapide entre le crâne et l’air
Appareil seulement pour le cerveau à cause du long temps d’acquisition
2e génération
Quelles sont les caractéristiques de la deuxième génération ?
Semblable à la première génération
Ajout de détecteurs
Faisceau élargi en éventail
Jusqu’à 30 détecteurs
Acquisition = translation + rotation
Rotation ≈ 30°
Temps = 10 à 90 s/coupe
Premier tomodensitomètre permettant l’acquisition de coupes du thorax et de l’abdomen

3e génération
Quelles sont les caractéristiques de la troisième génération ?
1975 — General Electric présente cette technologie
Tube avec faisceau en éventail
Rangée de détecteurs pouvant compter 800 détecteurs ou plus
Tube et détecteurs rattachés ensemble
Rotation autour du patient
Mouvement = « rotation-rotation »
Table stationnaire pendant l’acquisition
Après une coupe → table bouge → s’arrête → prochaine coupe
Temps = 2 à 10 secondes/coupe

4e génération
Quelles sont les caractéristiques de la quatrième génération ?
Anneau de détecteurs fixes autour du patient
Jusqu’à 2000 détecteurs
Tube à rayons X tourne à l’intérieur de l’anneau
Mouvement = « rotation fixe »
Table stationnaire pendant l’acquisition
Après une coupe → table bouge et s’arrête pour la prochaine
Temps = 1 à 2 secondes/coupe

5e génération
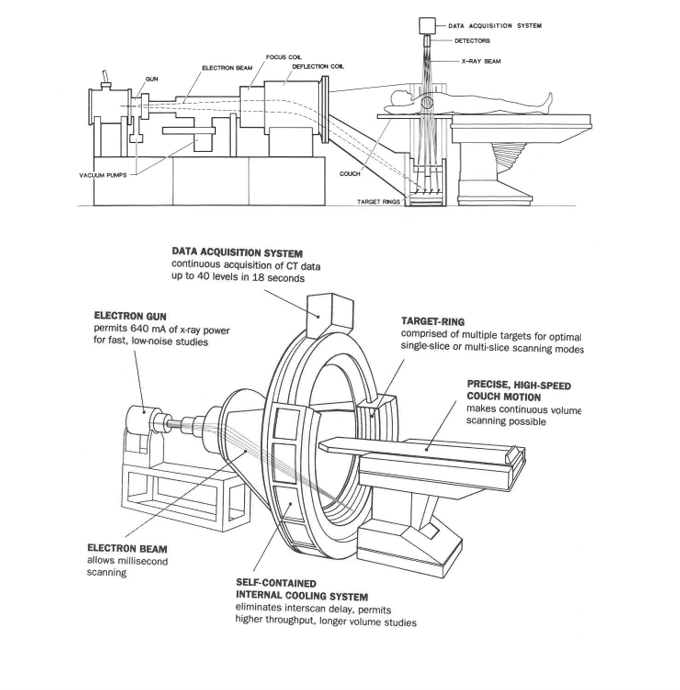
Qu’est-ce que la tomodensitométrie à faisceau d’électrons ?
Aucune pièce ne bouge
Statif = 2 demi-cercles
Demi-cercle supérieur = détecteurs
Demi-cercle inférieur = cible de l’anode
4 pistes de cible
Permet l’acquisition de 4 images simultanément
Canon électronique → produit un faisceau d’électrons
Faisceau dirigé vers les pistes de cible de l’anode
Trajectoire contrôlée → balayage des pistes de cible
Déplacement du faisceau de rayons X = balayage électronique
6e génération
Qu’est-ce que la sixième génération ?
Certains auteurs = version hybride de la 3e génération
Concept de tomodensitométrie hélicoïdale
Terminologie préférée = « hélicoïdale »
« Spiralée » = cercles autour d’un pôle avec diamètre variable
En hélicoïdale → diamètre reste constant
Au lieu d’une coupe à la fois → acquisition de données pour un volume de tissu
Images reconstruites à partir de ces données

Acquisition hélicoïdale
Qu’est-ce qui est nécessaire pour une acquisition hélicoïdale ?
Rotation continue, sans interruption du tube et des détecteurs
3e et 4e générations ne pouvaient pas le faire
Rotation limitée par la longueur du câble de haute tension
Table doit aussi bouger continuellement dans le statif
Bagues collectrices
Qu’est-ce qui permet l’acquisition hélicoïdale ?
Bagues collectrices
Aussi appelées anneaux coulissants (« slip rings »)
Permettent la connexion électrique pendant la rotation continue
Avec câbles haute tension → nombre maximal de révolutions selon la longueur des câbles
Ensuite le tube doit tourner dans le sens inverse
Bagues collectrices → rotation continue tube + détecteurs
Table bouge continuellement pendant l’acquisition
Transformateur haute tension et redresseurs généralement rattachés au tube et tournent avec lui
Faibles tensions = transmission plus simple
Moins d’interférence avec le signal électrique des détecteurs

7e génération
Qu’est-ce que la septième génération ?
Certains auteurs = version hybride de la 3e génération
Multiples rangées de détecteurs disposées parallèlement
Appareils à multibarrettes de détecteurs
4 à 64, jusqu’à 320 rangées
= tomodensitométrie multi-coupe (TDMMU)
Plusieurs coupes acquises simultanément
TDMMU + acquisition hélicoïdale :
réduit fortement le temps d’acquisition
réduit la quantité d’agent de contraste nécessaire

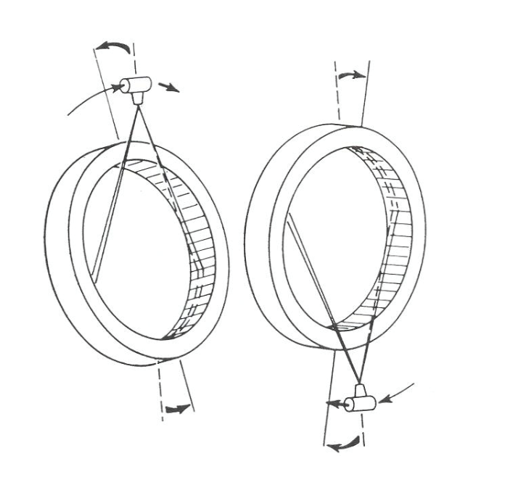
Rotation-oscillation
Qu’est-ce que le mouvement de rotation-oscillation (« nutate ») ?
4e génération :
DSI plus courte que 3e génération
géométrie de l’image moins favorable
agrandissement plus important
DSO plus courte
dose à la peau plus importante
Pour contrer cela :
tube placé à l’extérieur de l’anneau de détecteurs
anneau de détecteurs oscille
produit une trajectoire directe du faisceau vers les détecteurs
Principe
Comment fonctionne l’acquisition d’image en TDM ?
Technique d’acquisition par moyens informatiques
Tube émet un faisceau de rayonnement
Faisceau intercepté par les structures anatomiques
Selon la composition → absorption varie
Intensité du faisceau transmis reflète l’absorption
Détecteurs captent et quantifient le rayonnement transmis
Rayon = mesure du rayonnement transmis par le patient à un moment précis, captée par un seul détecteur
Projection = ensemble de rayons passant au travers du patient dans une même orientation
Multiples projections → système informatique reconstruit l’image
3e et 4e générations → plus de 700 000 projections par acquisition/coupe

Tube
Quelles sont les caractéristiques du tube à rayons X en TDM ?
Semblable aux tubes de radiologie générale
Anode rotative
Disque de l’anode = alliage de tungstène, rhénium et molybdène
Foyer = 0,5 à 1 mm
Dimension du foyer affecte la résolution spatiale
80 à 140 kV
Jusqu’à 1000 mA
300 à 400 mA = valeurs courantes
Coupes individuelles = 1 à 2 s
Acquisition hélicoïdale = 15 à 30 s
Grande charge thermique
Capacité thermique
Quelle est la capacité thermique et la dissipation de chaleur ?
Radiologie générale = 300 000 à 400 000 UC
Tube TDM 3e/4e génération = environ 8 millions d’UC
Augmenter masse/diamètre de l’anode → capacité thermique ↑
Dissipation radiologie générale = < 100 kUC/min
TDM = 300 à 600 kUC/min
Huile de la gaine circule vers un dispositif de refroidissement → dissipation ↑
Détecteurs
Quel est le rôle et quelles sont les exigences des détecteurs ?
Captent et mesurent l’intensité du rayonnement transmis
Produisent un signal électrique analogique
Doivent être efficaces pour transformer les photons en signal électronique
Efficacité de captation :
intercepter le plus de photons possible
dépend de la dimension du détecteur et de la distance entre détecteurs
Efficacité d’absorption :
absorber les photons incidents
dépend du matériel du détecteur
Efficacité de conversion :
photons absorbés → signal électronique
indique l’intensité du signal produit
Faible rémanence
Grande gamme d’intensité du signal
Rémanence et catégories
Qu’est-ce que la rémanence et quelles sont les catégories de détecteurs ?
Faible rémanence = détecteur rapidement prêt à répéter le processus
Grande rémanence = processus lent
Temps de répétition = aussi court qu’une fraction de nanoseconde (10⁻⁹)
3 catégories :
détecteurs à scintillation
détecteurs au gaz (chambre d’ionisation)
détecteurs à semi-conducteurs
Détecteurs à scintillation
Comment fonctionnent les détecteurs à scintillation ?
Cristal de scintillation
Cristaux :
NaI — iodure de sodium
Bi₄Ge₃O₁₂ — germanite de bismuth
CsI — iodure de césium
CaF₂ — fluorure de calcium
CdWO₄ — tungstate de cadmium
Cristal absorbe le rayonnement → transforme en intensité lumineuse
Tube photomultiplicateur :
photocathode
dynodes
anode
Transforme l’intensité lumineuse → signal électronique analogique
Encombrant
Rémanence = désavantage
Rémanence limite l’acquisition
Plus utilisé dans les appareils modernes

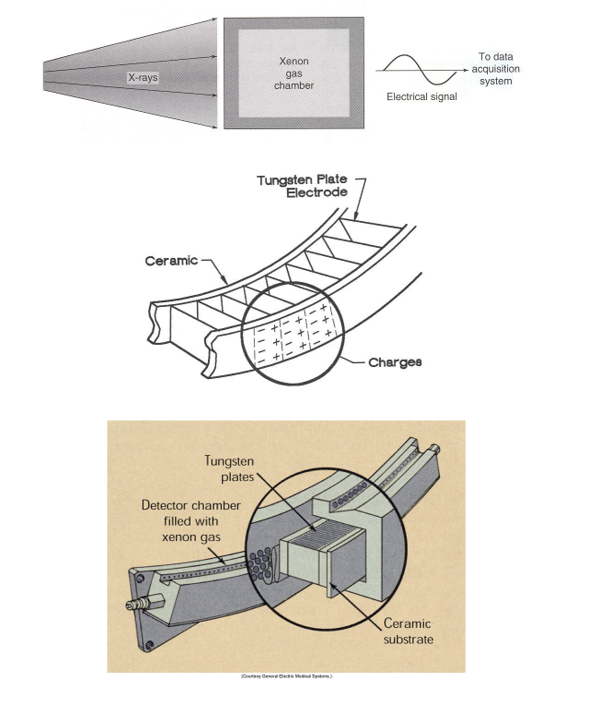
Détecteurs au gaz
Comment fonctionnent les détecteurs au gaz ?
Principe de la chambre à ionisation
Parois de tungstène = électrodes
Une paroi négative + une positive
Tension électrique entre les électrodes
Photons → ionisation des molécules de gaz
Ionisation → paire d’ions
ion positif → électrode négative
électron → électrode positive
Migration des électrons → faible courant électrique
Courant = signal analogique
Gaz à haut numéro atomique :
xénon (Xe)
mélange xénon + krypton (Kr)
Haute pression → forte densité de molécules
Augmenter la profondeur des chambres → efficacité ↑
Détecteur doit être parfaitement aligné avec la source
Position oblique → photons parcourent une courte distance → absorbés par la paroi
Ne convient pas à la 4e génération car impossible d’aligner parfaitement le faisceau
Très stables
Court temps de réaction
Pas de rémanence
Efficacité de conversion moindre que scintillation
Plusieurs détecteurs → module
Module dans un bloc de céramique → gaz sous haute pression
Efficacité totale ≈ 50 %
Plus utilisés dans appareils modernes
Détecteurs semi-conducteurs
Quelles sont les caractéristiques des détecteurs semi-conducteurs ?
Utilisés pour :
acquisition hélicoïdale
appareils à multibarrettes
Semblables à ceux de la DR
Scintillateur + photodétecteur à semi-conducteurs = photodiode
Scintillateur = combinaison de :
CdWO₄
yttrium
gadolinium
Scintillateur fixé à la portion réceptrice de la photodiode
Luminosité proportionnelle à l’intensité du rayonnement
Grande efficacité d’absorption → grande valeur du numéro atomique
Sensibles aux photons provenant de différents angles
Captent rayons X divergents et ceux le long de l’axe du rayon central (RC)

Collimateurs
Quels sont les deux types de collimateurs et leurs fonctions ?
Pré-patient
À la sortie de la fenêtre du tube
Limitent la dimension du champ d’irradiation
Plusieurs volets de plomb
Faisceau avec le moins de divergence possible
Effet direct sur la dose au patient
Déterminent l’épaisseur de coupe
Coupe souvent 1 à 10 mm
Valeurs prédéterminées : 1, 2, 5, 10 mm
Post-patient / pré-détecteurs
Empêchent le rayonnement diffus des tissus d’atteindre les détecteurs
Rayonnement diffus → dégrade la qualité de l’image
Contrôlent aussi l’épaisseur de coupe
Aucun effet sur la dose au patient

SFOV
Qu’est-ce que le SFOV et quelles sont ses dimensions ?
Collimateurs affectent l’épaisseur de coupe → affectent le SFOV
SFOV = champ de vision de balayage
Région circulaire au centre du statif = isocentre
Région où l’acquisition des données se produit
SFOV sélectionné → détermine le nombre de détecteurs utilisés
Plus de détecteurs → SFOV plus grand
Tête = 25 cm
Thorax = 35 cm
Abdomen = 45 cm

Filtres
Pourquoi utilise-t-on des filtres en TDM ?
Filtration à la sortie du tube
Absorbe les photons de faible énergie / longue longueur d’onde
Même fonction qu’en radiologie générale
Filtres supplémentaires :
faisceau pénétrant une structure → augmentation d’énergie = durcissement du faisceau
faisceau durci → problèmes avec les détecteurs
peut causer des artefacts
Objectif → énergie aussi uniforme que possible
Filtration additionnelle
Forme du filtre selon la région anatomique
Rebords des structures = minces → faisceau doit être davantage atténué dans cette région
Filtre particulier = forme de nœud de papillon (« bowtie »)

Générateur
Quelles sont les caractéristiques du générateur ?
Alimente le tube à rayons X
Générateur de haute fréquence
Émission du rayonnement :
continue
ou en pulsations
Dépend du genre d’appareil
Table
Quelles sont les fonctions et caractéristiques de la table ?
2 fonctions :
support du patient
détermine la région faisant l’objet de l’acquisition
Matériel = faible numéro atomique → absorption minimale
Fréquemment fabriquée de fibres de carbone
Respecter le poids maximal indiqué par le fabricant
Déplacements :
très précis
uniformes
sans hésitation
Technologue doit pouvoir contrôler les déplacements à distance
Déplacements pendant l’acquisition contrôlés par le logiciel d’opération
Ordinateur
Quelles sont les fonctions de l’ordinateur en TDM ?
Contrôle :
générateur
statif
table
Reconstruit une image à partir des données des détecteurs
Enregistre les données dans une mémoire
Microprocesseur → certaines fonctions de contrôle de l’acquisition
Unité centrale de traitement → traite les données et affiche l’image
Reconstruction parfois aussi courte qu’1 seconde
Pixel / matrice
Qu’est-ce qu’un pixel et une matrice ?
Image TDM = image numérisée
Image composée d’éléments
Élément carré = pixel
Aire du pixel = longueur × largeur
Ensemble de pixels = matrice
Matrice = ensemble décrit par son nombre d’éléments
Matrice = forme carrée
Nombre indiqué pour la longueur et la largeur
Matrices
Quelles dimensions de matrice faut-il connaître ?
1re génération = 80 × 80 = 6 400 pixels
Aujourd’hui = 512 × 512 = 262 144 pixels
256 × 256 = peu utilisé
1024 × 1024
Nombre de pixels affecte la résolution spatiale
Peu de pixels → gros carrés visibles
Beaucoup de pixels → pixels moins évidents à visualiser

Dimension du pixel / DFOV
Comment calculer la dimension du pixel et qu’est-ce que le DFOV ?
Dimension du pixel = DFOV (mm) ÷ dimension de la matrice (pixels)
Exemple :
matrice = 512 × 512
DFOV = 20 cm = 200 mm
dimension du pixel = 200 ÷ 512 = 0,4 mm/pixel
DFOV
Champ de vue d’affichage
Dimension de l’image affichée sur le moniteur
Sélectionné par l’opérateur selon la procédure
Basé sur toutes les données acquises
Ne peut jamais être plus grand que le SFOV

Voxel
Qu’est-ce qu’un voxel et comment calculer son volume ?
Pixel = représentation en 2 dimensions d’un certain volume de tissu
Volume de tissu = voxel
Voxel = longueur × largeur du pixel + épaisseur de coupe
Exemple :
pixel = 3 mm × 3 mm
coupe = 10 mm
aire pixel = 9 mm²
volume voxel = 90 mm³
# CT / UH
Qu’est-ce que le numéro de CT / UH ?
Logiciel assigne une brillance à chaque pixel selon l’atténuation
Brillance = calcul mathématique de l’ordinateur
Valeur = numéro de CT (# CT) ou indice de Hounsfield (UH)
CT reflètent le
coefficient linéique d’atténuationCoefficient linéique = absorption du rayonnement par unité de longueur en cm
Plus le numéro atomique est grand → plus grande valeur du coefficient linéique d’atténuation
Formule # CT
Quelle est la formule du numéro de CT et quelles sont les valeurs de référence ?
# CT = k(μo − μw) ÷ μw
k = constante
1re génération : k = 500
Au-delà de la 1re génération : k = 1000
μo = coefficient linéique d’atténuation du pixel
μw = coefficient linéique d’atténuation de l’eau (H₂O)
k = 1000 → échelle de Hounsfield
Eau = 0
Air = −1000
Os = +1000

Valeurs UH
Quelles sont les valeurs UH des structures anatomiques ?
Os pétreux = +3000
Os densité moyenne = +1000
Os cortical = +800
Sang coagulé = +55 à +75
Rate = +50 à +70
Foie = +40 à +70
Pancréas = +40 à +60
Reins = +40 à +60
Aorte = +35 à +50
Muscle = +35 à +50
Cerveau, matière blanche = +36 à +46
Cervelet = +30
Cerveau, matière grise = +20 à +40
Sang = +13 à +18
LCR = +15
Tumeurs = +5 à +35
Vésicule biliaire = +5 à +30
Eau = 0
Orbites = −25
Gras = −100
Tissu pulmonaire = −150 à −400
Air = −1000

Identifier une structure avec les UH
Comment utiliser les UH pour identifier une structure inconnue ?
Comparer la mesure d’une structure inconnue avec une structure connue
Exemple : région circulaire noire sur le rein gauche = 4 UH
Valeur très proche de l’eau → probablement du liquide
Probablement un kyste
Différence de 4 UH → peut être due à des impuretés
Peu probable qu’un kyste soit constitué d’eau pure
Pourquoi le fenêtrage ?
Pourquoi faut-il utiliser le fenêtrage ?
Image reconstruite à partir des projections recueillies du patient
Résultat = image numérique avec des chiffres
Chaque pixel reçoit une teinte de gris selon son # CT
Théoriquement ≈ 2000 teintes de gris nécessaires
La plupart des moniteurs TDM = 256 teintes
Certains = jusqu’à 1024
2000 UH > nombre de teintes disponibles
Solution :
une teinte pour plusieurs # CT
ou limiter l’éventail de # CT affiché
Exemple : noir foncé = −995 à −1000
CT négatifs → noir
CT positifs → blanc
Chaque pixel représente un UH spécifique à la région irradiée
Fenêtrage = post-traitement numérique / « Windowing »
Permet d’optimiser la visualisation des structures
Peut montrer les tissus mous et les structures denses comme les os
LF
Qu’est-ce que la largeur de fenêtre (LF) et quel est son effet ?
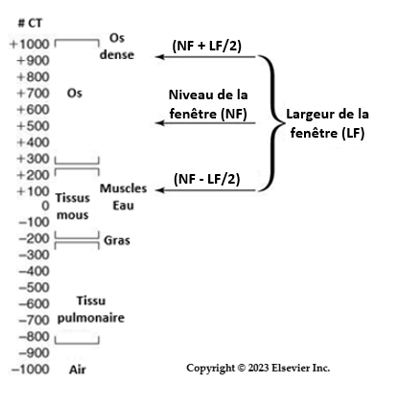
LF = gamme / étendue des # CT dans l’image
Détermine le nombre maximum de teintes de gris affichées
Contrôle le contraste
LF grande → contraste diminue
LF étroite → contraste très élevé
LF grande → poumons, foie et bassin peuvent avoir la même teinte
LF étroite → poumons noirs, os blancs, foie gris
Limite supérieure = NF + LF/2
Limite inférieure = NF − LF/2
LF moyenne → contraste optimisé
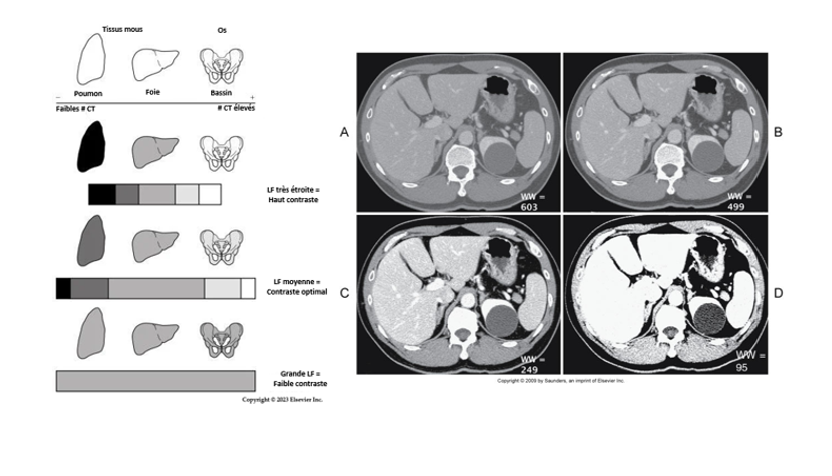
Effet de LF
Que se passe-t-il lorsque la LF change ?
LF augmente D → A → contraste diminue, image devient de plus en plus grise
LF diminue A → D → contraste augmente, plus de blanc et de noir
Contraste optimisé avec une LF moyenne = image B
Selon Romans, LF abdomen = 500 UH
LF = 2000 UH → petites différences d’atténuation entre tissus mous masquées
NF
Qu’est-ce que le niveau de fenêtre (NF) et quel est son effet ?
NF = valeur du # CT au milieu de la LF
Généralement fixé à la valeur du # CT du tissu visé
Contrôle la brillance
NF centré sur les poumons → poumons optimisés; foie et bassin blancs
NF centré sur le bassin → bassin optimisé; poumons et foie noirs
NF centré sur le foie → foie optimisé; bassin blanc; poumons noirs
LF stable dans l’exemple = 399 UH

LF/NF : exemples
Quels sont les effets des paramètres LF/NF des colonnes A-D ?
A — échelle # CT = −1000 air → +1000 os
B — LF 200, NF 0
+100 = blanc
< −100 = noir
−100 à +100 = gris
C — LF 200, NF +40
+140 = blanc
< −60 = noir
−60 à +140 = gris
D — LF 400, NF 0
+200 = blanc
< −200 = noir
−200 à +200 = gris
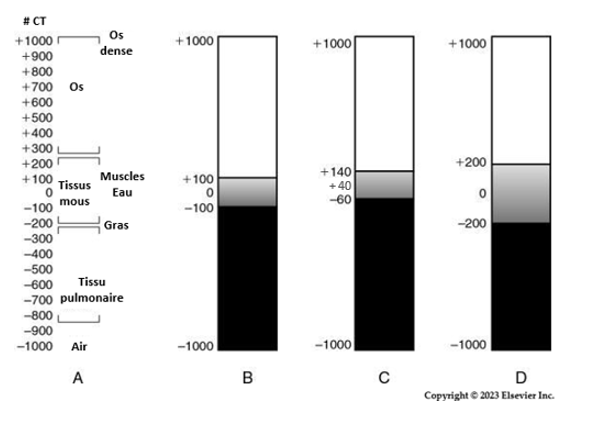
Position LF/NF
Comment choisir LF et NF selon les structures ?
Structures osseuses → LF vers les # CT supérieurs
Structures contenant de l’air → LF vers les # CT inférieurs
NF peut être n’importe où sur l’échelle selon les structures d’intérêt
LF et NF peuvent bouger dans l’échelle UH pour optimiser les structures pertinentes
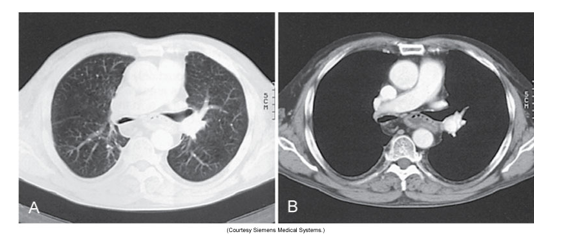
Fenêtres pulmonaires
Quelles sont les fenêtres pulmonaires importantes ?
Tissu pulmonaire :
LF = 1500 UH
NF = −530 UH
Tissus mous / médiastin :
LF = 500 UH
NF = +40 UH
Fenêtres larges / étroites
Quand utiliser les fenêtres larges et étroites ?
Fenêtres larges = 400 à 2000 UH
tissus avec atténuations très différentes
Corps = 350 à 600 UH
graisse, fluides, muscles
Poumons et os = 1000 à 2000 UH
espaces aériens, vaisseaux
cortex et moelle osseuse
Fenêtres étroites = 50 à 350 UH
tissus mous avec atténuations semblables
Cerveau = 80 à 150 UH
matière grise / matière blanche
Foie = 100 à 250 UH
métastases hépatiques
NF centré sur l’atténuation moyenne des tissus d’intérêt
Abdomen = NF 50 UH
Foie = NF ≈ 30 UH
Tableau LF/NF
Quels paramètres LF/NF faut-il connaître ?
Tête
Fosse postérieure : LF 150 / NF 40
Cerveau : LF 100 / NF 30
Os temporal : LF 2800 / NF 600
Cou : LF 250 / NF 30
Poumons
Médiastin : LF 350 / NF 50
Tissu pulmonaire : LF 1500 / NF −600
Abdomen
Tissus mous : LF 350 / NF 50
Foie haut contraste : LF 150 / NF 30
Bassin
Tissus mous : LF 400 / NF 50
Os : LF 1800 / NF 400
Colonne vertébrale
Tissus mous : LF 250 / NF 50
Os : LF 1800 / NF 400

Acquisition des données
Comment les données sont-elles recueillies et transformées en UH ?
Déterminer les UH pour chacun des pixels
Cueillette = multiples projections pendant la rotation du statif
Projection = mesure d’intensité par les détecteurs à une position précise tube + détecteurs
3e génération ≈ 700 000 projections/acquisition
Projection → profil de densités physique de la région
Plus épaisse ou plus dense = plus grande atténuation
Atténuation = absorption + diffusion
Deux moyens :
émission pulsée du tube
acquisition pulsée des détecteurs
Après acquisition → calculs pour déterminer les UH de chaque pixel
Calculs effectués avec des algorithmes

Algorithme
Qu’est-ce qu’un algorithme ?
Règle de calcul mathématique appliquée aux données recueillies
Rétroprojection
Qu’est-ce que la rétroprojection ou épandage ?
Algorithme mathématique
Projette les valeurs de chaque point du profil de densité sur la matrice
Sommation des profils de transmission
Projections superposées → image
Image floue
Ne représente pas fidèlement le sujet
Souvent des artefacts en étoile
Image A = 1 rétroprojection
Image B = 4
Image C = 8
Image D = 60

Rétroprojection avec filtration
Qu’est-ce que la rétroprojection avec filtration ou convolution ?
Rétroprojection + algorithme de filtration
Ne pas confondre filtration algorithmique et filtration du faisceau
Filtration du faisceau = matériel absorbant le rayonnement de faible énergie
Filtration algorithmique = calcul mathématique
Améliore l’aspect de l’image pour ressembler davantage à l’objet
Peut rehausser ou supprimer des informations
Plusieurs algorithmes selon les caractéristiques voulues
Transformée de Fourier
Qu’est-ce que la transformée de Fourier ?
Technique de reconstruction
Transforme les données du domaine spatial → données du domaine de fréquence
Domaine spatial
Emplacement physique du pixel dans la matrice
Exemple : rangée horizontale #2 + colonne verticale #5
Domaine des fréquences
Intensité des fréquences associées à l’image
Fréquence
Changement dans la transmission du rayonnement entre une structure et sa voisine
Haute fréquence
Zone de haute atténuation à côté d’une zone de faible atténuation
OU petit objet
Faible fréquence
Deux zones d’atténuation semblable
OU gros objet
Utilité de Fourier
Pourquoi utilise-t-on la transformée de Fourier ?
Image visible = domaine spatial
Transforme l’image en fréquences → traitement par ordinateur
Augmente la qualité de l’image
Pour revenir au domaine spatial → transformée inverse de Fourier
La plupart des appareils modernes utilisent :
rétroprojection avec filtration
transformée de Fourier
Caractéristiques
Quelles sont les caractéristiques de la qualité de l’image ?
Résolution spatiale
Résolution de contraste
Bruit
Linéarité
Uniformité du faisceau
Résolution spatiale
Qu’est-ce que la résolution spatiale ?
Pouvoir séparateur du tomodensitomètre
Capacité à résoudre et présenter la plus petite structure anatomique à haut contraste-sujet
Exprimée en paires de lignes/mm ou cm
pl/mm ou pl/cm
Plus petites structures visualisées → résolution spatiale ↑
FTM = fonction de transfert de modulation
Indique la fidélité de reproduction de l’image par rapport à l’objet
FTM = 1,0 → reproduction parfaite
FTM = 0 → absence totale de l’image; structures trop petites
FTM varie selon la nature de l’objet
FTM / mire de résolution
Comment la FTM détermine-t-elle la résolution spatiale ?
Avec une mire de résolution :
nombre de paires de lignes/cm ↑
FTM ↓
À un certain point → FTM détermine la limite de résolution spatiale
FTM = 0 → objets plus distincts
Impossible de différencier les structures
Résolution spatiale TDM plus petite qu’en radiologie générale
TDM = meilleure visualisation grâce à la plus grande résolution de contraste
Plus petite structure visualisable ≈ 0,25 à 0,35 mm
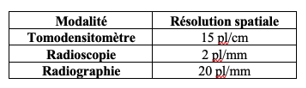
Facteurs de résolution spatiale
Quels facteurs affectent la résolution spatiale ?
Géométrie de la chaîne de détection
Dimension du foyer
DSI
Précision de la collimation
Nombre de mesures effectuées
Paramètres d’acquisition
Épaisseur de coupe
DFOV
Matrice
Algorithme de reconstruction
Facteur géométrique ayant le plus d’effet = largeur de l’ouverture des détecteurs

Résolution de contraste
Qu’est-ce que la résolution de contraste ?
Capacité à reconnaître la plus petite différence de composition entre deux régions
= plus petite différence d’atténuation entre deux structures adjacentes
TDM = excellente résolution de contraste comparée à la radiologie générale
Facteurs :
bruit de fond
nombre de photons incidents sur le détecteur
algorithme de reconstruction
épaisseur de coupe
énergie du rayonnement
Bruit important → perte de résolution de contraste des objets à faible contraste
Petit nombre de photons → effet négatif
Objet de 3 mm → résolution de contraste ≈ < 1 %
Radiologie générale ≈ 10 %
Malgré cela, certains pathologies nécessitent des agents de contraste
Bruit
Qu’est-ce que le bruit de fond et comment le mesurer ?
Système parfait :
objet homogène → tous les pixels ont la même valeur de # CT
En pratique :
certains pixels ont des # CT plus élevés
d’autres plus faibles
Fluctuation = bruit de fond
Écart entre les # CT ↑ → bruit ↑
Mesure :
coupe TDM d’un fantôme d’eau
bruit = écart-type des # CT de nombreux pixels
Facteurs du bruit
Quels facteurs affectent le bruit de l’image ?
kV et filtration
énergie des photons ↑ → proportion de bruit ↑
filtration ↑ → énergie des photons ↑
Dimension des pixels
pixels plus petits → bruit ↑
mais résolution spatiale ↑
Épaisseur de coupe
coupe plus mince → bruit ↑
mais résolution spatiale ↑
Efficacité des détecteurs
détecteur plus efficace → bruit ↓
Dose au patient
dose ↑ → bruit ↓
Grille antidiffusante spéciale → rayonnement diffus ↓ → bruit ↓
mAs ↑ → bruit ↓
Linéarité
Qu’est-ce que la linéarité ?
Capacité du tomodensitomètre à présenter avec précision les # CT des structures présentes dans le sujet
Relation entre :
numéro de CT
coefficient linéique d’atténuation
Vérification :
coupe d’un fantôme contenant des objets aux caractéristiques d’absorption connues
figure 21-38, page 325, Bushong 13e édition
figure 21-37, page 325, Bushong 13e édition
calculer moyenne du # CT et écart-type dans chaque région d’intérêt
placer # CT vs coefficient linéique d’atténuation sur un graphique
Graphique doit produire une droite qui croise le # CT de l’eau
Toute déviation → valeurs # CT faussées
Structures irradiées → valeurs moins précises et fidèles
Faible déviation → n’affecte pas l’image observée

Uniformité du faisceau
Qu’est-ce que l’uniformité du faisceau ?
Structure de densité uniforme → valeurs de # CT identiques
Fantôme contenant seulement de l’eau → tous les pixels de l’eau devraient avoir la même valeur
Manque d’uniformité → variance des # CT
Écart-type ↑ → uniformité de l’image ↓
Logiciel → prépare un histogramme des # CT
Code 35 :
différence entre # CT au centre et à la périphérie
ne doit pas dépasser ±5 UH
avec fantôme d’eau homogène
Manque d’uniformité causé par faisceau polychromatique
En traversant le patient → faisceau durci
→ variation du coefficient linéique d’atténuation
→ variation du # CT
Exemple :
région d’intérêt = cercle blanc
valeur moyenne = 0,07
écart-type = 3,33

Artefact de mouvement
Qu’est-ce que l’artefact de mouvement en TDM?
Les artefacts peuvent être dus au patient ou au principe de fonctionnement de l’appareil.
Mouvement du patient :
volontaire = patient bouge
involontaire = péristaltisme, battements cardiaques
Produit des inconsistances dans l’atténuation des voxels.
Les algorithmes ne peuvent pas corriger cette situation.
Apparence :
strie/rayure (ligne)
image double
dépend de la vitesse du mouvement
La strie/rayure est habituellement tangente au rebord de haut contraste de la structure qui bouge.
Artefact dû au métal / objets de grande densité
Cause et apparence de l’artefact dû au métal?
Quand un objet métallique se retrouve dans le faisceau → absorption complète du rayonnement.
Causes :
plombages dentaires
clips chirurgicaux
prothèses métalliques
Le métal complètement absorbant produit une projection incomplète pour le profil de la structure.
Reconstruction → artefact sous forme d’étoile.
Exemples :
A = intervention post-op d’un anévrisme → métal = « coil »
B = plombages dans les dents maxillaires
C = prothèse hanche gauche
D = clips chirurgicaux d’une cholécystectomie.

Artefact en cible « ring »
Qu’est-ce que l’artefact en cible (« ring »)?
Typique des appareils de 3e génération.
Ensemble détecteurs + tube RX tourne autour du patient.
Défectuosité d’un ou plusieurs détecteurs → manque de données.
Apparence → cercle visible sur l’image.

Durcissement du rayon « beam hardening »
Cause et apparence de l’artefact dû au durcissement du rayon?
Faisceau polychromatique → durci en traversant les tissus = augmentation de l’énergie.
Tissus au centre d’une structure homogène → exposés à un faisceau durci.
Coefficient linéique d’atténuation :
plus grand au point d’entrée
plus faible à la sortie
Les algorithmes sont conçus pour éliminer cette situation, mais ne sont pas parfaits.
Apparence → bande avec de plus faibles # CT près d’une structure de grande atténuation.
Ex. : os temporal.

Artefact de volume partiel
Qu’est-ce que l’artefact de volume partiel (« partial volume effect »)?
Un pixel représente un volume de tissu = voxel.
Voxel avec 1 seul genre de tissu → # CT du pixel représente fidèlement le voxel.
Voxel avec plus d’une structure → moyenne des # CT affichée pour ce pixel.
Exemple crâne :
voxel = os + cerveau
os = +1000
matière blanche = +46
# CT calculé = +523
+523 ne correspond pas à un élément connu.
Autre exemple :
colonne lombaire → os + disque intervertébral.
Apparence :
bandes ou stries.
Pour minimiser :
effectuer des coupes plus minces → seulement 1 tissu/voxel.
technique courante = plusieurs coupes fines combinées en une coupe épaisse.

Artefact dû au crénelage « Aliasing »
Qu’est-ce que l’artefact de crénelage et comment le corriger?
Pour une image CT optimale → nombre suffisant :
de projections
de données dans chaque projection.
Données de projection insuffisantes = sous-échantillonnage.
Ex. : pas de l’hélice très étendu.
Sous-échantillonnage → imprécisions dans la reproduction :
des rebords
des petits objets.
Produit le crénelage.
Apparence → fines bandes rayonnant d’une structure dense.
Lignes régulièrement espacées → faciles à différencier de l’anatomie.
Rend rarement l’image non-diagnostique.
Mais doit être évité si la résolution des détails fins est importante.
Correction :
ralentir la vitesse de rotation du tube → ↑ temps de balayage
réduire le pas (pitch) de l’hélice.

« Edge gradient effect »
Qu’est-ce que l’artefact de gradient de bordure et comment le réduire?
Apparence → artefacts/ombres claires et foncées provenant d’objets :
de forme irrégulière
avec différence de densité prononcée par rapport aux structures environnantes.
Exemple clinique courant → baryum + air côte à côte dans l’estomac.
Artefact en grande partie inévitable.
Réduction :
coupes plus fines
agent de contraste oral à faible UH, ex. Volumen
ou eau = contraste à UH neutre
au lieu du sulfate de baryum → peut éliminer cet artefact du tractus GI.
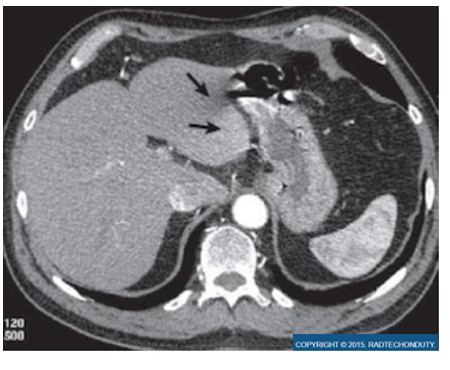
Artefact hors-champ
Cause, apparence et prévention de l’artefact hors-champ?
Cause :
anatomie s’étend hors du SFOV sélectionné.
Anatomie hors SFOV :
atténue et durcit le faisceau RX
mais est ignorée pendant la reconstruction.
Exemple :
thorax/abdomen avec bras baissés.
Bras hors SFOV → invisibles sur l’image, mais peuvent créer de graves artefacts.
Apparence :
stries
ombrages.
Prévention :
choisir un SFOV plus grand que le patient
faire lever les bras hors du SFOV.
Exception :
patient exceptionnellement volumineux dépassant même le plus grand SFOV → artefact inévitable.

Artefacts d’arcs électriques à haute tension
Qu’est-ce qui cause les artefacts d’arcs électriques et comment se présentent-ils?
Cause = surcharge indésirable de courant électrique, ex. court-circuit dans le tube RX.
Appelé :
arc électrique à haute tension
arc du tube.
Favorisé par grande différence de potentiel → ex. anode/cathode.
Peut être causé par :
molécules de gaz résiduelles dans l’enveloppe sous vide
vieillissement du tube
dégradation du vide → ↑ pression du gaz
arcs à travers l’huile du boîtier.
Un arc peut provoquer un effet cascade → arcs encore plus fréquents.
Arc → perte momentanée de sortie RX → contamine le signal recueilli par les détecteurs → mauvaise reconstruction → artefacts.
Début → petits artefacts peu fréquents.
Tube vieillissant → artefacts plus prononcés.
Aucun modèle spécifique.
Effet dépend de la gravité + fréquence de l’arc.
Apparence → simple légère strie jusqu’à multiples stries rendant l’image inutilisable pour le diagnostic.
Correction :
appeler le service de maintenance.
Ingénieur peut éliminer les gaz résiduels → prolonger la durée de vie du tube.
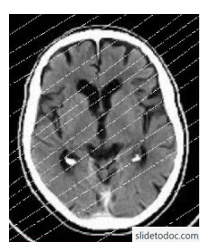
Artefacts d’acquisition hélicoïdale
Pourquoi l’acquisition hélicoïdale peut-elle produire des artefacts?
Peut être affectée par tous les artefacts précédents.
Artefacts supplémentaires → liés à :
interpolation
reconstruction hélicoïdale.
Table bouge continuellement pendant la collecte.
Vues nécessaires à la reconstruction ≠ toutes dans le même plan.
Interpolation peut produire des artefacts surtout lorsque l’anatomie change rapidement en :
largeur
hauteur.
Pitch élevé → davantage d’artefacts d’interpolation → inexactitudes subtiles des # CT → peuvent être interprétées comme maladie.
Meilleure prévention → pitch faible.
Interpolation devient plus compliquée quand le nombre de rangées de détecteurs augmente.
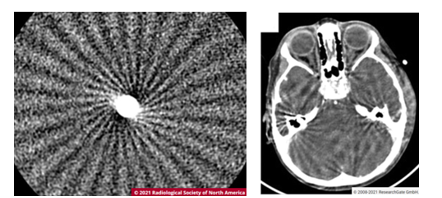
Artefact « moulin-à-vent » / faisceau conique
Qu’est-ce que l’artefact de faisceau conique / moulin-à-vent?
« Moulin-à-vent » → seulement sur systèmes hélicoïdaux de TDM multi-détecteurs.
↑ nombre de rangées → collimation plus large.
Faisceau peut devenir conique plutôt qu’en éventail.
Peut créer artefact de faisceau conique.
Similaire au volume partiel lorsque les objets sont en bordure du FOV.
Apparence :
stries
ombres claires/foncées
près des zones avec grandes différences de densité, ex. os/muscles.
Plus prononcé sur les rangées extérieures.
Plus le faisceau conique est grand / plus de détecteurs utilisés → effet plus prononcé.
Certains protocoles à 64 rangées n’utilisent donc pas toutes les rangées.
Si TDMHR prioritaire et vitesse moins importante → seulement les 32 rangées centrales peuvent être utilisées.
Fabricants → nouveaux algorithmes remplaçant les techniques standard des systèmes à 1 rangée.
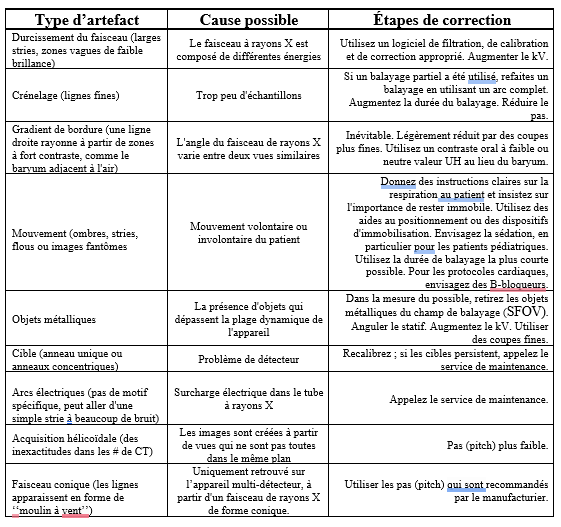
Artefacts : causes + corrections
Quelles sont les causes et corrections principales des artefacts TDM?
Durcissement du faisceau
apparence : larges stries/zones vagues de faible brillance
cause : faisceau RX composé de différentes énergies
correction : logiciel de filtration/calibration/correction + ↑ kV
Crénelage
apparence : lignes fines
cause : trop peu d’échantillons
correction : arc complet si balayage partiel + ↑ durée balayage + ↓ pitch
Gradient de bordure
apparence : ligne droite rayonnant d’une zone à fort contraste, ex. baryum adjacent à air
cause : angle du faisceau varie entre 2 vues similaires
correction : inévitable; coupes plus fines + contraste oral faible/neutre UH plutôt que baryum
Mouvement
apparence : ombres, stries, flous/images fantômes
cause : mouvement volontaire/involontaire
correction : instructions respiration/immobilité + aides de positionnement/immobilisation + envisager sédation surtout pédiatrie + durée de balayage la plus courte + protocoles cardiaques : envisager B-bloqueurs
Objets métalliques
cause : objets dépassent la plage dynamique de l’appareil
correction : retirer métal du SFOV si possible + anguler statif + ↑ kV + coupes fines
Cible
apparence : anneau unique/concentrique
cause : problème détecteur
correction : recalibrer; si persiste → maintenance
Arcs électriques
apparence : aucun motif spécifique; simple strie → beaucoup de bruit
cause : surcharge électrique tube RX
correction : maintenance
Acquisition hélicoïdale
apparence : inexactitudes # CT
cause : vues pas toutes dans même plan
correction : ↓ pitch
Faisceau conique
apparence : lignes en « moulin à vent »
seulement appareil multi-détecteur
cause : faisceau RX conique
correction : pitch recommandé par le manufacturier.
Pourquoi la TDM hélicoïdale?
Quel problème de la TDM conventionnelle la technique hélicoïdale permet-elle d’éviter?
TDM conventionnelle :
acquisition en série de coupes transverses → risque d’exclure une structure.
Abdomen : patient cesse de respirer pour chaque acquisition.
Volume respiratoire peut changer entre les coupes.
Déplacement diaphragme → change position des organes.
Une tumeur peut se retrouver hors des 2 coupes voisines.
TDM hélicoïdale :
acquisition d’un volume de tissu, pas seulement d’une coupe transverse.
Après acquisition → reconstruction des coupes avec logiciels/algorithmes particuliers.
Technique mise au point en 1989.

Conditions de la TDM hélicoïdale
Quelles conditions particulières sont nécessaires en TDM hélicoïdale?
Tube RX + détecteurs → rotation continue autour du patient.
Appareil doit avoir des bagues collectrices.
Table → déplacement longitudinal continu.
Axes TDM :
z = tête → pieds; entre dans le trou du statif
x = gauche → droite
y = antéro-postérieur (AP)
Valeurs :
vitesse table = 1 à 10 mm/s
coupe traditionnelle = 1 à 2 s
acquisition volumique hélicoïdale ≈ 30 s
maximum de la plupart des appareils = 60 s
patient peut généralement retenir respiration ≈ 45 s
difficulté apnée 30–45 s → plusieurs acquisitions avec bref intervalle pour respirer.

Exigences de l’acquisition hélicoïdale
Quelles exigences techniques entraîne l’acquisition hélicoïdale?
Long temps d’acquisition → grande :
capacité thermique tube RX
capacité de refroidissement.
Capacité thermique anode ≈ 8 MUT.
Algorithmes spécialement conçus pour l’hélicoïdal.
Plus grande mémoire ordinateur nécessaire → beaucoup plus de données.
Après acquisition d’un volume → ordinateur reconstruit les images en coupes.
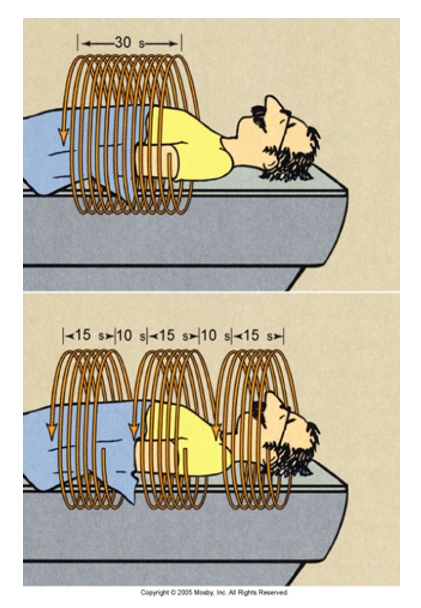
Acquisition traditionnelle vs hélicoïdale + pitch
Comment fonctionne l’acquisition hélicoïdale et qu’est-ce que le pitch?
Traditionnelle :
tube + détecteurs tournent autour patient
normalement 360° = 1 image
table fixe pendant acquisition
table se déplace entre les coupes.
Hélicoïdale :
tube + détecteurs tournent continuellement
table/patient → déplacement longitudinal continu
volume acquis = hélice.
Pitch = degré de resserrement de l’hélice.
Formule — barrette simple :
Pitch = déplacement table en mm par rotation de 360° ÷ dimension du faisceau (collimation)
faible pitch → hélice serrée
grand pitch → hélice étirée.
Exemple :
collimation = 10 mm
déplacement = 10 mm/rotation
pitch = 1.
Calcul du volume de tissu acquis
Comment calculer le volume de tissu acquis?
Si rotation = 360°/seconde :
Volume acquis = épaisseur coupe × pitch × temps d’exposition
Exemple :
10 mm × 1 × 30 s
= 300 mm = 30 cm
Si rotation > 1 seconde :
Volume acquis = (collimation × pitch × temps d’acquisition) ÷ vitesse de rotation du statif
Exemple :
5 mm
pitch 1,6
20 s
rotation = 2 s
(5 × 1,6 × 20) ÷ 2 = 80 mm = 8 cm
Ralentir rotation peut être nécessaire pour réduire la charge thermique du tube.
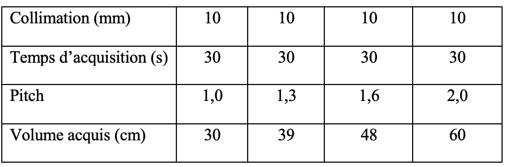
Effet du pitch
Quel est l’effet d’un petit vs grand pitch?
Petit pitch :
hélices rapprochées
aucun tissu exclu
-données
-radiation
↑ dose
images de plus haute qualité
Grand pitch :
hélices éloignées
aucun tissu exclu
− données
− radiation
↓ dose
images plus floues / moins bonne qualité.
Reconstruction :
volume acquis → coupes individuelles
reconstruction par interpolation
interpolation = calcul mathématique déterminant une donnée située entre 2 valeurs connues.

Interpolation 180° vs 360°
Quelles sont les interpolations utilisées en TDM hélicoïdale?
Algorithme de reconstruction hélicoïdale = algorithme d’interpolation.
Deux types :
360° → données connues séparées de 360° de rotation
180° → données connues séparées de 180°.
180° :
bruit
meilleure reconstruction coronale/sagittale
permet pitch > 1.
360° :
produit du flou en reconstruction sagittale/coronale.
Reconstruction transverse :
possible n’importe où dans le volume acquis.
aucune irradiation supplémentaire.
permet chevauchement des coupes.
chevauchement → assure visualisation de toutes structures/anomalies sans exclusion du plan de coupe.

Avantages TDM hélicoïdale
Quels sont les avantages de la TDM hélicoïdale?
Acquisition volumique de la totalité d’un organe en peu de temps.
Procédure plus courte que TDM traditionnelle.
Moins d’artefacts de mouvement.
Aucun tissu exclu.
Liberté de choisir une coupe transverse n’importe où dans le volume irradié.
Plus petits volumes d’agents de contraste possibles.
Concentration optimale du contraste dans tout le volume pendant acquisition.
TDM traditionnelle → seulement quelques coupes profitaient du contraste optimal.
Meilleure reconstruction multiplanaire RMP :
coronal
sagittal
axial
3D.
TDMMU / multiples rangées de détecteurs
Quel est le principe de la TDMMU / TDM multicoupe?
Techniques développées pour améliorer le rendement.
Plusieurs rangées parallèles de détecteurs → ↑ rendement + ↓ temps procédure.
1 barrette → 1 coupe.
Plusieurs barrettes → plusieurs coupes.
Nombre maximal de coupes simultanées = nombre maximal de rangées du statif.
Premiers appareils :
chaque groupe détecteurs avait sa source.
tube avec 2 foyers → chacun émet un faisceau.
2 foyers provenant d’un seul filament.
Alternance tension sur fente de focalisation → déplacement du foyer sur anode.
Déplacement contrôlé par logiciel.
Produit final = 2 coupes contiguës par rotation.

Rangées de détecteurs / épaisseur de coupe
Quelles possibilités donnent les multiples rangées de détecteurs?
Doubler projections → 2 images de haute qualité.
2 coupes minces peuvent être combinées → 1 coupe plus épaisse.
Réduit effet de volume partiel.
Très utile pour fosse postérieure du crâne → élimine artefacts de volume partiel.
Appareils actuels dans les notes :
4
8
16
32
64
128
256
jusqu’à 320 rangées.
Rangées parallèles :
symétriques ou asymétriques
différentes combinaisons → différentes épaisseurs.
Exemple : 4 rangées centrales × détecteurs 1 mm → 4 coupes contiguës de 1 mm.
Haute résolution → collimateurs individuels entre chaque barrette + collimateurs pré-détecteurs.

Pas du faisceau en multicoupe
Comment calcule-t-on le pas du faisceau en TDM multicoupe?
Pas du faisceau = déplacement du patient par 360° de rotation ÷ largeur du faisceau
À vitesse de table constante :
↓ nombre de détecteurs utilisés → ↑ pas du faisceau.
Pour déplacement 20 mm / 360° :
1,25 mm × 16 détecteurs → pitch = 1
1,25 mm × 8 → 2
1,25 mm × 4 → 4.

Résolution spatiale en hélicoïdal
Quels facteurs déterminent la résolution spatiale le long de l’axe z?
Résolution spatiale sous contrôle de la résolution le long de l’axe horizontal z.
Facteurs :
Collimation
faisceau étroit → ↑ résolution spatiale.
Interpolation
interpolation 180° → ↑ résolution spatiale.
Pitch
faible pitch + déplacement lent table → ↑ résolution spatiale.
Image de localisation / planification
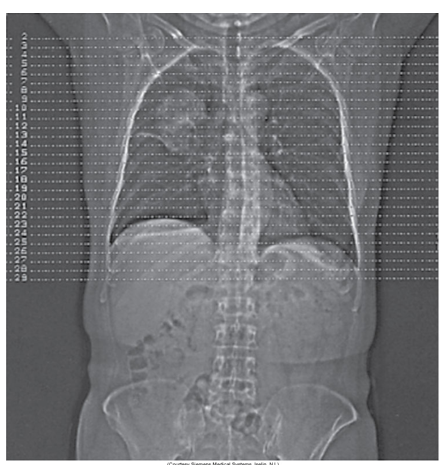
Qu’est-ce qu’une image de localisation en TDM?
Sert à planifier la procédure.
Tube RX + détecteurs fixes.
Table se déplace.
Image reconstruite.
Permet de sélectionner l’emplacement des coupes :
début acquisition
fin acquisition.
Lignes pointillées → volume de tissu exposé/compris dans procédure.
Noms selon fabricants :
scout
topogramme
scanogramme
surview.
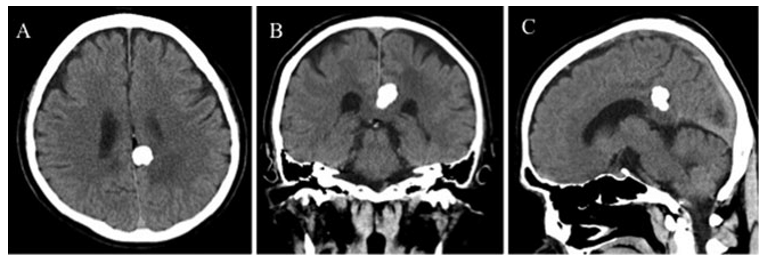
Reconstruction multiplanaire (RMP)
Qu’est-ce que la reconstruction multiplanaire (RMP)?
Après acquisition volumique ou coupes axiales → reconstruction :
sagittale
coronale
plans obliques choisis par l’opérateur.
Effectuée par traitement des données.
Aucune exposition supplémentaire du patient.
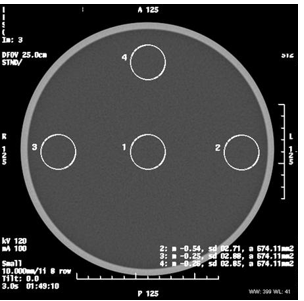
Région d’intérêt (ROI)
À quoi sert une région d’intérêt (ROI)?
Affiche les unités de Hounsfield d’une région particulière.
Utile pour identifier certaines pathologies.
Permet d’identifier les composantes de la pathologie.
Agrandissement
Quels sont les 2 moyens d’agrandir une image TDM?
1. Diamètre FOV à l’acquisition
diamètre ≈ 25 à 50 cm
petit diamètre utile pour petite région
champ choisi affiché sur toute la matrice
↓ diamètre → ↑ image + ↑ résolution spatiale
2. Agrandissement électronique « zoom »
contrôle affichage électronique
permet l’agrandissement.

Mesures + histogrammes
À quoi servent les mesures et histogrammes en TDM?
Mesures
Superposition de coordonnées cartésiennes → déterminer :
position
dimensions d’un objet.
Peuvent guider placement d’aiguilles :
biopsies
autres interventions.
Histogrammes
Affichent la fréquence des diverses valeurs de # CT pour chacune des teintes de gris :
pleine image
ou région d’intérêt.

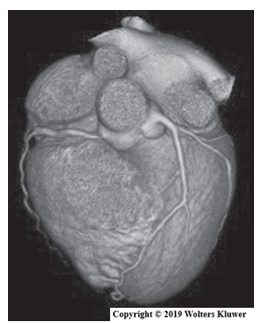
Reconstruction 3D / rendu de volume
Qu’est-ce que la reconstruction 3D / rendu de volume (RV)?
Aussi appelée « volume rendering ».
Après :
acquisition de volume
ou plusieurs coupes contiguës
algorithmes → image tridimensionnelle.
Image peut être tournée pour visualiser tous ses aspects.
Peut afficher l’image 3D avec toute la gamme des UH.

Projection d’intensité maximale PIM/MIP
Comment fonctionne la PIM/MIP?
PIM = projection d’intensité maximale
MIP = maximum intensity projection
Sélection des pixels inclus dans reconstruction.
Pixels avec plus grandes valeurs UH / plus brillants dans le cadre choisi → sélectionnés.
Représentent structures avec plus grande atténuation.
Produit final = image de haut contraste.
Peut être utilisée en reconstruction 3D.
Rend possible l’angio CT.

Affichage ombré de surfaces (AOS)
Comment fonctionne l’affichage ombré de surfaces (AOS)?
AOS = « shaded surface display ».
Un écart serré de valeurs # CT est choisi.
Seulement ces # CT font partie de l’image.
Permet de visualiser un organe ou une structure particulière

Affichage ombré de volumes
Qu’est-ce que l’affichage ombré de volumes?
« shaded volume display »
utilisé en reconstruction 3D
même principe que AOS :
limite l’écart des UH formant l’image.
Permet de distinguer les structures composant le volume.
Ex. :
tumeurs
organes.
Urgence relative à l’équipement
Que faire lors d’une situation urgente avec l’équipement TDM?
Toujours surveiller l’équipement pendant les relais de travail.
Situations urgentes possibles :
feu qui s’échappe de l’appareil
fumée autour de l’appareil
bruits bizarres
eau du plafond sur statif/table
huile qui coule hors de la gaine/statif.
Conduite :
restreindre toute utilisation jusqu’à résolution du problème.
si sécurité patient/personnel en danger → appuyer sur bouton d’urgence rouge sur :
appareil
console opérateur.
Bouton → arrête l’alimentation électrique de l’appareil.
Téléphoner au service de maintenance pour toute observation hors de l’ordinaire.
Ne jamais utiliser l’appareil avant que le problème soit résolu.