Principe de la m´ethode des diff´erences finies
 Call Kai
 Learn
 Practice Test
 Spaced Repetition
 Match
 Flashcards
 Knowt Play
1/32

There's no tags or description
Looks like no tags are added yet.
33 Terms
En dimension 1, quelle est l'idée fondamentale de la méthode des différences finies, et comment écrit-on la dérivée de la fonction u en un point x ∈ ℝ à l'aide de la définition de la dérivée ?

Pour h petit (sans être nul), que constitue le quotient (u(x + h) − u(x))/h par rapport à la dérivée du/dx, et en quel sens est-ce une « bonne approximation » ?

Pour h petit (sans être nul), que constitue le quotient (u(x + h) − u(x))/h par rapport à la dérivée du/dx, et en quel sens est-ce une « bonne approximation » ?

Si u est de classe C² au voisinage de x, quelle majoration de l'erreur |(u(x + h) − u(x))/h − u′(x)| obtient-on pour tout h > 0 suffisamment petit (h ≤ h₀), comment note-t-on la constante C, et comment appelle-t-on alors cette approximation ?
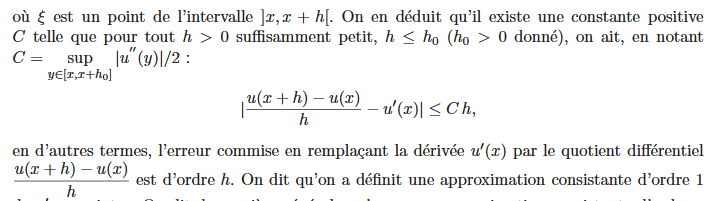
Que dit-on de l'approximation de u′(x) par (u(x + h) − u(x))/h dont l'erreur est d'ordre h, et comment définit-on de manière générale une approximation consistante d'ordre p (p > 0) ?
Quelle autre approximation consistante d'ordre 1 de la dérivée première le cours donne-t-il, et comment peut-on améliorer la précision de l'approximation ?
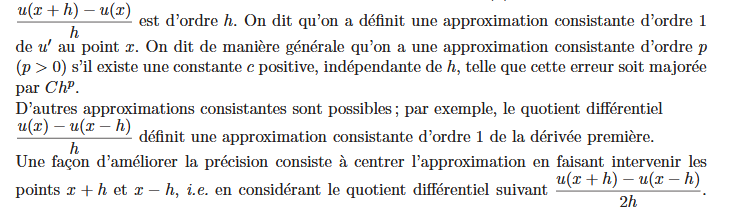
En supposant u de classe C³ au voisinage de x, quels développements de Taylor obtient-on pour u(x + h) et pour u(x − h), et où se situent ξ₁ et ξ₂ ?
Comment obtient-on le résultat sur le quotient différentiel centré (u(x + h) − u(x − h))/(2h), et quel théorème utilise-t-on pour cela ?

Par différence des deux développements de Taylor et grâce au théorème des valeurs intermédiaires, à quoi est égal (u(x + h) − u(x − h))/(2h), et où se situe le point ξ ?
Quelle estimation de l'erreur |(u(x + h) − u(x − h))/(2h) − u′(x)| obtient-on pour tout h ∈ ]0, h₀], comment définit-on la constante C, quel est l'ordre de cette approximation de u′, et de quoi dépend la précision de l'approximation ?

Soit u : [0, 1] → ℝ solution du problème modèle en dimension 1 : quelle équation vérifie u sur ]0, 1[, quelles conditions aux limites vérifie-t-elle, et quelle hypothèse fait-on sur les fonctions données c et f ?

Dans le problème modèle en dimension 1, que dit la théorie variationnelle sur l'existence de la solution u (par exemple si c ∈ L∞(]0, 1[) et f ∈ L²(]0, 1[)), quelle écriture explicite a-t-on pour u lorsque c = 0, comment est définie la fonction G, et pourquoi cherche-t-on une approximation dans le cas général ?

Pour approcher u par la méthode des différences finies, en quels points cherche-t-on une valeur approchée, quelle différence fondamentale cela marque-t-il avec la méthode des éléments finis, comment appelle-t-on ces points et comment les choisit-on pour simplifier, comment est défini le pas h du maillage, que vaut-on aux extrémités, et comment appelle-t-on les autres points xᵢ ?

En chacun des points xᵢ, quelle valeur approchée cherche-t-on et comment la note-t-on, quelles valeurs prend-on naturellement aux extrémités de l'intervalle, quelle idée utilise-t-on pour les sommets internes, quelles sont les inconnues du problème discret et comment note-t-on le vecteur uₕ ?
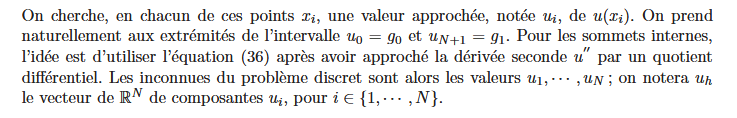
Lemme : En chacun des points xᵢ, quelle valeur approchée cherche-t-on et comment la note-t-on, quelles valeurs prend-on naturellement aux extrémités de l'intervalle, quelle idée utilise-t-on pour les sommets internes, quelles sont les inconnues du problème discret et comment note-t-on le vecteur uₕ ?

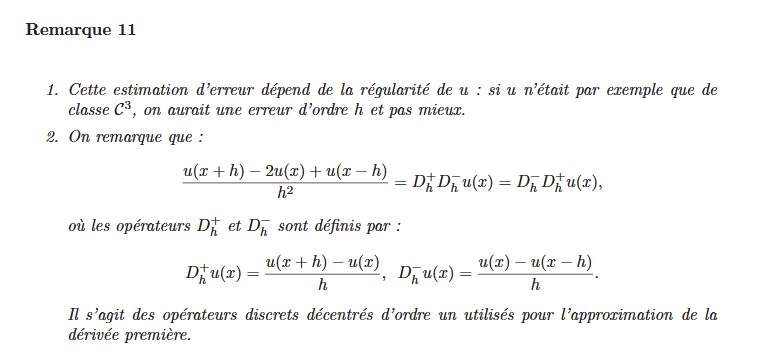
Dans la remarque 11, de quoi dépend l'estimation d'erreur, et quelle erreur obtiendrait-on si u n'était par exemple que de classe C³ ?
Dans la remarque 11, à quoi est égal le quotient (u(x + h) − 2u(x) + u(x − h))/h², comment sont définis les opérateurs D₊ₕ et D₋ₕ, et comment les qualifie-t-on ?
Regarder p.26 lire
//
Dans la proposition 7, si c ≥ 0, que peut-on dire de la matrice Aₕ ?

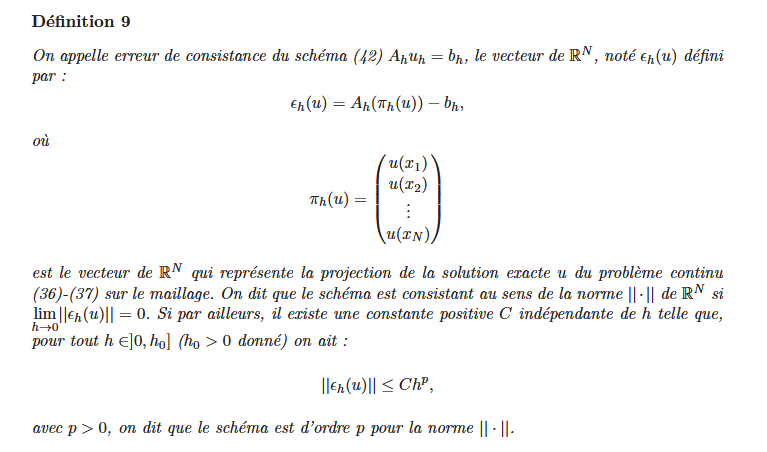
Dans la définition 9, comment définit-on l'erreur de consistance εₕ(u) du schéma (42) Aₕuₕ = bₕ, que représente le vecteur πₕ(u), quand dit-on que le schéma est consistant au sens de la norme ‖·‖ de ℝᴺ, et quand dit-on qu'il est d'ordre p pour la norme ‖·‖ ?
Dans la proposition 8, si la solution u du problème (36)-(37) est de classe C⁴ sur [0, 1], que peut-on dire du schéma (40)-(41) pour la norme ‖·‖∞ ?
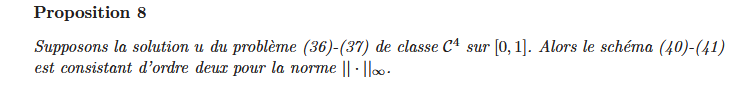
Dans la remarque 12, quelle relation lie la dimension N de l'espace au pas h, et que valent alors ‖εₕ(u)‖₁ et ‖εₕ(u)‖₂ ?
Dans la remarque 12, que se passe-t-il si u est de dérivée quatrième nulle, et que peut-on en déduire sur la solution discrète uₕ et la solution exacte u aux sommets du maillage ?
Comment obtient-on par différence la relation (46) entre uₕ − πₕ(u) et l'erreur de consistance εₕ(u), et pourquoi cette erreur de consistance ne constitue-t-elle qu'une première étape dans l'évaluation de l'erreur de convergence de la méthode ?

Dans le théorème 4, si c ≥ 0 et si la solution u du problème (36)-(37) est de classe C⁴ sur [0, 1], que peut-on dire du schéma (40)-(41) d'approximation par différences finies pour la norme ‖·‖∞, et quelle majoration précise de ‖uₕ − πₕ(u)‖∞ obtient-on ?
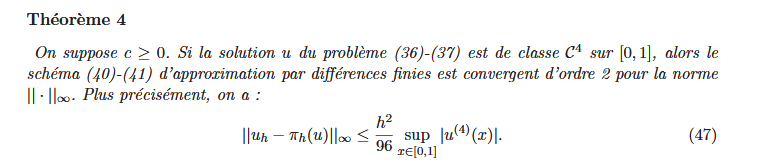
Soit ‖·‖ une norme vectorielle donnée sur ℝᴺ et A une matrice quelconque de ℝᴺˣᴺ : comment définit-on la norme matricielle subordonnée ‖A‖, quelles propriétés usuelles des normes vérifie-t-elle, quelle inégalité vérifie ‖Ax‖ pour tout x ∈ ℝᴺ, et comment l'appelle-t-on ?

Dans la proposition 9, pour une matrice A de ℝᴺ × ℝᴺ de coefficients Aᵢ,ⱼ, comment s'expriment les normes matricielles ‖A‖₁, ‖A‖∞ et ‖A‖₂, et que désigne la notation ρ(B) ?

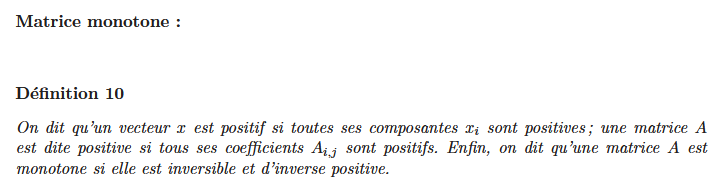
Dans la définition 10, quand dit-on qu'un vecteur x est positif, quand dit-on qu'une matrice A est positive, et quand dit-on qu'une matrice A est monotone ?
Dans le lemme 2, à quelle condition nécessaire et suffisante une matrice A de ℝⁿˣⁿ est-elle monotone ?

text
Dans la proposition 10, si c ≥ 0, que peut-on dire de la matrice Aₕ ? 
Dans la proposition 11, si c ≥ 0, quelle estimation obtient-on pour la norme ‖(Aₕ)⁻¹‖∞ ?

lire p. 34 jusqu’à 36
//