Cahpitre 2 : Systèmes linéaires invariants

0.0(0)
Studied by 0 people
call kaiCall Kai
learnLearn
examPractice Test
spaced repetitionSpaced Repetition
heart puzzleMatch
flashcardsFlashcards
GameKnowt Play
Card Sorting

1/17

encourage image

There's no tags or description

Looks like no tags are added yet.

18 Terms

1
New cards
<img src="https://assets.knowt.com/user-attachments/61412ff3-9f9c-4337-a230-62f237a3edb6.png" data-width="100%" style="display: block; width: 100%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p>Quelle est la solution de l’équation d’état ?</p>
knowt flashcard image

Quelle est la solution de l’équation d’état ?

knowt flashcard image


<img src="https://assets.knowt.com/user-attachments/39ffa7e3-90cd-43af-9fbc-b15dd1d453cc.png" data-width="100%" style="display: block; width: 100%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p></p>
2
New cards

Si x(t0) = 0 (l’origine), comment est décrit S ? Pourquoi le système est décrit ainsi ?
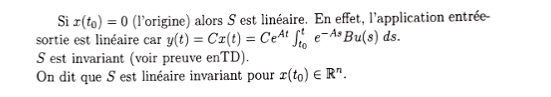
knowt flashcard image


<img src="https://assets.knowt.com/user-attachments/70a729e9-e82b-4a2d-9650-4995fac158dd.png" data-width="100%" style="display: block; width: 100%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p></p>
3
New cards

Comment est définie l’ensemble des points accessibles Acc(x(t₀),u) à partir d’un état initial x(t₀) pour une entrée admissible u : [t₀,T] → ℝ ? sachant que x’(t) = A x(t) + B u(t)
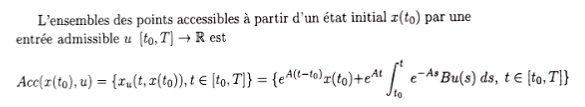
knowt flashcard image


<img src="https://assets.knowt.com/user-attachments/c88fecea-ca7d-4da2-8cf2-17f2f6cb560b.png" data-width="100%" style="display: block; width: 100%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p></p>
4
New cards

À quelle condition un système S est-il contrôlable sur ℝⁿ ?
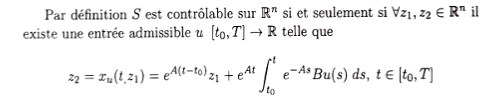
knowt flashcard image


<img src="https://assets.knowt.com/user-attachments/8a9b0bfa-3561-4ea0-908a-31c36f96c9de.png" data-width="100%" style="display: block; width: 100%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p></p>
5
New cards

Comment est défini le dual d’un système S linéaire invariant décrit par la représentation matricielle (A, B, C) ?

Quelle relation existe-t-il entre un système S et son système dual S* ?

knowt flashcard image


<img src="https://assets.knowt.com/user-attachments/a5917429-b819-47b4-957d-ba20e7fa91c4.png" data-width="100%" style="display: block; width: 100%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p></p>
6
New cards
Quel est le théorème de Kalman pour un système S linéaire invariant décrit par la représentation (A, B, C) ?

Soit un système linéaire décrit par (A, B, C)

S est contrôlable sur ℝⁿ si et seulement si rang(B AB … Aⁿ⁻¹B) = n.

S est observable si et seulement si rang(C; CA; …; Aⁿ⁻¹C) = n.

7
New cards

Comment calcule-t-on eAt par la méthode de Sylvester, pour une matrice constante A ∈ Mn(ℝ) ?

knowt flashcard image


<img src="https://assets.knowt.com/user-attachments/e21b8c89-c033-4c47-84bd-6367fbd388f5.png" data-width="100%" style="display: block; width: 100%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p></p>
8
New cards

Comment définit-on la fonction ou la matrice de transfert G(s) d’un système S ?

knowt flashcard image


<img src="https://assets.knowt.com/user-attachments/62701d9c-07f3-40a5-aed6-f78c1dcf8af7.png" data-width="100%" style="display: block; width: 100%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p></p>
9
New cards

Quelles sont les propriétés de la transformée de Laplace rappelées dans le cours ?
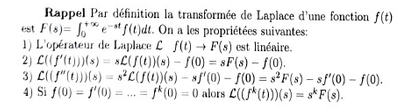
knowt flashcard image


<img src="https://assets.knowt.com/user-attachments/8fba6c83-9c11-41d0-9ec6-2e7db7b262f2.png" data-width="100%" style="display: block; width: 100%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p></p>
10
New cards

Quelle est la matrice de transfert G(s) d’un système linéaire invariant décrit par la représentation matricielle (A, B, C) ?

knowt flashcard image


<img src="https://assets.knowt.com/user-attachments/12b18c55-98fc-43cc-9a10-868f41c8a5c5.png" data-width="100%" style="display: block; width: 100%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p></p>
11
New cards

Que peut-on dire des pôles de G(s) et quel est le lien avec la matrice A ?
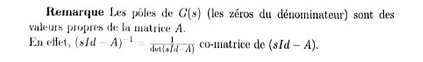
knowt flashcard image


<img src="https://assets.knowt.com/user-attachments/d5eee723-c9dc-4da8-a170-775d7ec7148f.png" data-width="100%" style="display: block; width: 100%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p></p>
12
New cards

Quelles sont les trois propriétés données dans cette proposition concernant les rangs des matrices de commandabilité et d’observabilité ainsi que les matrices de transfert ?
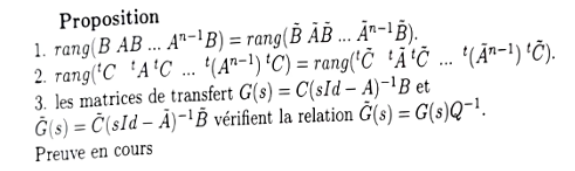
knowt flashcard image


<img src="https://assets.knowt.com/user-attachments/005d2d2a-1dfc-43b4-86ac-ba064262d971.png" data-width="50%" style="display: block; width: 50%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p></p>
13
New cards

Quand est-ce qu’un système est dit stable ?
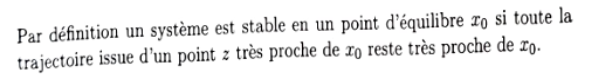
knowt flashcard image


<img src="https://assets.knowt.com/user-attachments/435ec37b-7f6b-4a69-9317-e0e105f5145c.png" data-width="50%" style="display: block; width: 50%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p></p>
14
New cards

Que peut-on dire de la stabilité à l’origine du système ẋ(t) = Ax(t) lorsque A est diagonalisable, en fonction des parties réelles de ses valeurs propres ?

knowt flashcard image


<img src="https://assets.knowt.com/user-attachments/25cdaf6b-4ae1-42ee-827b-4c64344903b5.png" data-width="100%" style="display: block; width: 100%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p></p>
15
New cards

Quel est le théorème de placement du spectre ?

knowt flashcard image


<img src="https://assets.knowt.com/user-attachments/4aba28f8-d972-419f-a180-4387e58fe0ff.png" data-width="100%" style="display: block; width: 100%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p></p>
16
New cards
<img src="https://assets.knowt.com/user-attachments/8326325c-401b-4e3c-8081-c79591966615.png" data-width="50%" style="display: block; width: 50%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p>Qu’est-ce qu’un observateur pour un système S et quel est son rôle ?</p>
knowt flashcard image

Qu’est-ce qu’un observateur pour un système S et quel est son rôle ?

knowt flashcard image


<img src="https://assets.knowt.com/user-attachments/6df30c2c-179a-4210-820e-63ba2cfe2c44.png" data-width="100%" style="display: block; width: 100%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p></p>
17
New cards
<img src="https://assets.knowt.com/user-attachments/e247358d-36b5-4043-95bf-4237a9c1ea36.png" data-width="50%" style="display: block; width: 50%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p>Qu’est-ce que l’observateur de Luenberger et quelles sont les équations d’état et de sortie qui le définissent ?</p>
knowt flashcard image

Qu’est-ce que l’observateur de Luenberger et quelles sont les équations d’état et de sortie qui le définissent ?

knowt flashcard image


<img src="https://assets.knowt.com/user-attachments/224baaae-9ff3-46ac-a61d-28b933cd43ac.png" data-width="100%" style="display: block; width: 100%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p></p>
18
New cards
<img src="https://assets.knowt.com/user-attachments/ed780585-f7cf-4591-9acf-b99860c42f0d.png" data-width="50%" style="display: block; width: 50%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p>Sous quelle condition existe-t-il une matrice constante L telle que l’erreur e(t) = x(t) − x̂(t) soit asymptotiquement stable à l’origine ?</p>
knowt flashcard image

Sous quelle condition existe-t-il une matrice constante L telle que l’erreur e(t) = x(t) − x̂(t) soit asymptotiquement stable à l’origine ?

knowt flashcard image


<img src="https://assets.knowt.com/user-attachments/35728e34-4372-4f46-8a77-47cf4d1ad2f5.png" data-width="50%" style="display: block; width: 50%; margin-left: auto; margin-right: auto;" data-align="center" alt="knowt flashcard image"><p></p>



