SCANNER
 Call Kai
 Learn
 Practice Test
 Spaced Repetition
 Match
 Flashcards
 Knowt Play
1/64

Earn XP
Description and Tags
65 Terms
2332-扫描软件版本对应
COMBO wireless
3025-扫描软件版本对应
跟踪式 NOVA
2213-扫描软件版本对应
手持型
1090-扫描软件版本对应
Optimscan Q12
VPG 的作用
保证全局框架精度,约束大型工件大范围拼接(多站接力)带来的累积误差。
解决大件扫描最头疼的:多站接力带来的累积漂移。
单纯一路混合转战一站一站接力,误差会逐站累加,工件越大飘得越明显。
为什么要扫描框架点
版本1:建立一个稳定的全局标志点框架,让后续不同角度、不同面的扫描数据能够准确拼接到同一个全局标志点框架里。
版本2:正式扫描之前,我们先扫描框架点,建立一个完整的全局标志点框架。
后续在扫描不同面或者不同角度的数据时,这些数据都能够稳定准确地定位并被拼接到同一个全局标志点框架中。
解决的是“扫描过程中扫描仪怎么知道自己相对于工件移动到了哪里”。
标志点粘贴注意事项
尽量均匀粘贴标志点,避免有规律的粘贴标志点。
公共区域拼接所需要的共同标志点个数为 4。
确保设备在正常扫描的距离范围内,相机可扫描到⾄少 4 个标志点。
模型边缘或者⾯积较⼩的地⽅,请粘贴⼩尺⼨标志点。
勿在弯曲率较⾼的表⾯粘贴标志点。
勿使⽤损坏或不完整的标志点。
不使⽤油腻、多灰、脏污的标志点。
为什么要标定?
为什么要标定
(1) 标定是为了让扫描仪建立/修正准确的测量关系,保证后面的扫描精度
(2) 扫描仪的出厂参数是初始值,运输、温度变化、结构微小形变都会让光学参数漂移
(3) 标定板上每一个特征点之间的真实距离、坐标是出厂精密校准好的、已知不变的真值。因此标定板相当于一块标准的尺子。告诉扫描仪(内参外参几何关系) “像素和真实三维尺寸怎么换算、镜头畸变怎么修正、相机和投影仪之间位置关系是多少等等。
Depth of Field(DOF)是什么
景深;沿光轴方向(远近、纵深),能够清晰成像 / 有效测量的距离区间
• 单位:mm /m(距离)
• 含义:离镜头最近到最远,还能拍清楚、3D 扫描能算出合格点云的这一段深度范围
• 例:DOF 200–700 mm → 扫描仪放在物体前,物体在 200~700mm 之间才能正常扫;太近、太远都会糊 / 点云失效
• 影响:光圈、焦距、工作距离;结构光 3D 扫描仪里 DOF 是设备标定好的测量纵深窗口
FOV(Field of View)是什么
视场 / 视野)
垂直光轴方向,单次采集能覆盖的横向区域大小
两种写法:
1. 角度 FOV:水平 × 垂直(°),多用于相机、LiDAR
2. 物方 FOV:宽 × 高(mm),3D 扫描仪规格表最常见(比如 420 × 440 mm),代表在标准工作距离下,一帧扫描拍到的平面大小
• 含义:同一距离下,一眼能 “框住” 多大一块物体表面
• 例:FOV 420×440mm @ WD500mm → 在 500mm 距离上,单次扫描区域是 420mm 宽、440mm 高
红外VSCEL的优点
(免贴点,人眼友好,能扫头发,视场大,但精度低)
VCSEL 是红外散斑结构光,不可见红外光
1. 免贴标志点,省大量前期工时(最大卖点):
依靠表面纹理、凹凸特征做跟踪,适合文物、人像、雕塑、软质件、曲面艺术品等无法贴点的物品。
2. 无光扫描,人眼友好、安全(红外 850nm 波段肉眼看不见,人像、人体扫描友好)
3. 单次视场更大,覆盖效率高(Combo 红外视场 600×600mm)扫覆盖面积大。适合快速扫大雕塑、整车外观、工装外轮廓,单位时间扫完面积更快。
4.稳定性好:光斑均匀、温漂很小,相比红外 LED 一致性更强;功耗低、模组体积小,
5. 对绒毛、发丝、软组织适配更好
红外波长更长,散射特性适合头发、绒毛、布料褶皱;蓝激光很容易把头发扫碎、断数据,红外扫人像毛发优势明显。
6. 可以和蓝激光无缝切换,一机两用
红外快速粗扫外形;切蓝激光模式,对孔位、棱边、机加面、反光金属做高精度细节采集。
红外抓大体外形,蓝光抓精密尺寸,同一个工件混合采集。
红外VSCEL大缺点
1. 精度弱于蓝激光:红外模式体积精度 0.05 + 0.1 mm/m,没有 VPG 全局约束,大件长距离拼接漂移明显,不适合 GD&T 计量检测;
2. 纯光滑、低纹理件(光铝板、光滑塑料球)跟踪极易丢失;
3. 强光户外阳光直射环境,红外容易被环境红外噪声干扰;
什么是“精度”
精度(单点):单帧采集时,点相对于真实表面的偏差
标注的精度数值 = 在标准测试条件下,该设备不超过的最大误差限值
工业三维扫描仪这里说的精度,本质就是用【允许的最大误差】来定义
含义:不超过 0.02 mm,它描述局部采集的误差上限。
体积精度是什么?
拿着扫描仪来回移动、翻面、多视角拼接之后,整个被测空间内远距离特征之间的尺寸准确度,包含拼接漂移。
含义:整个测量空间内,任意特征之间的位置总误差上限 = 固定误差项 + 随范围变大的漂移误差项。也就是我们刚才算的,空间越大,允许的最大总误差越高。
设备基础体积精度为 0.02 + 0.03 毫米每米,这个加号是什么意思
L= 扫描空间对角线长度,单位:m。加号就是两项误差相加。
总误差 = 固定基础误差 + 随距离增长的漂移误差
0.02 mm:常数项(固定误差),不管扫大还是扫小,这部分误差一直存在。来源于相机标定、镜头畸变、激光条纹解析、噪声等单帧本身的固有误差。
1. 0.03 mm/m:比例项、漂移系数,每增加 1 米的空间对角线,额外再多增加 0.03mm 误差。本质就是多帧拼接累积漂移:你扫得范围越大、翻面次数越多、扫描仪移动距离越远,这一项就越大。

手持式激光的优点,适用场景
手持式激光——灵活便携:对中大型工件进行现场扫描(围绕角度应对限制现场)
轻便,可以围绕工件自由移动,改变角度进行扫描(可以应对不同尺寸、复杂曲面、深孔深槽等不同结构的工件),不受固定扫描位置限制,适合对中大型,不方便移动的工件进行现场快速扫描。
适用场景:手持式激光最显著的优势就是灵活、高效、适应性强,特别适合中大型、复杂或者不方便移动的工件,以及需要进行现场快速测量的应用场景。
固定式蓝光的优点,适用场景
固定式蓝光——代表了结构光三维扫描的最高水平
① 蓝光(结构光)——波长(400-450NM)相对短(红光,红外),抗环境光干扰能力、精度较高
② 固定式扫描仪——稳定、重复性好(相机和投影单元之间的相对位置关系是固定的,整个光学系统比较稳定。相比手持式扫描仪,可以减少由于人工移动造成的扫描距离、角度和姿态变化等因素的影响,)
③ 自动化转台——自动化、减少人工干预(自动调整工件的位置和角度,减少人为操作带来的不确定性)
④ 两组高精度工业相机——无需手动更换镜头,系统内部切换,兼顾效率和细节
适用场景:固定式蓝光主要适用于小型精密工业零部件,以及对精度、细节和重复性要求较高的测量场景,广泛应用于高精度尺寸检测、质量控制、精密加工件和模具检测、逆向工程,以及批量检测和自动化检测等领域。
跟踪式激光的优点,适用场景
跟踪式激光——对大型工件进行不贴点高精度扫描
1. 减少贴点甚至无需在工件上贴点,效率高:
通过Tracker实时跟踪扫描仪的位置和姿态,减少大型工件前期贴标志点的工作量。可以拿着扫描仪快速移动,特别适合大型、超大型工件。
2. 大范围测量稳定:Tracker通过光学跟踪提供实时空间定位,可以减少传统手持式扫描大型工件时对标志点定位和累计误差控制的依赖。灵活性与高精度兼顾
适用场景:主要适用于大型、超大型工件以及希望减少贴点、提高现场测量效率的场景,例如汽车整车、大型模具、航空航天结构件、大型铸件和重型机械等,可用于尺寸检测、质量控制、装配检测和逆向工程。
激光线数是否直接决定精度
激光线数≠直接决定精度,主要决定【单帧覆盖宽度、采集速度、点云产出效率】
先临三维支持VPG(摄影测量)的产品
支持VPG
UE PRO2,
Combo Wireless,
Combo+ Wireless,
Omni
先临三维的双光源(激光+红外VCSEL)产品
combo系列(combo,Combo+,Combo Wireless,Combo+ Wireless)
omni
先临三维的免贴标志点扫描产品
免贴标志点扫描:
Trio 几何特征自定位
(首款激光免贴点,98 线模式专属)
3个500万像素高精度工业相机
先临三维支持无线扫描的产品
支持无线:
UE Nova,
UE PRO2,
Combo Wireless,
Combo+ Wireless,
Omni
先临三维扫描线数:93;25;1
93;25;1:
COMBO+ WIRELESS,
OMNI,
Trak ProW+,
先临三维扫描线数:62;25;1
Trak Nova+
先临三维扫描线数 50;7;1
50;7;1:
UE PRO2,
COMBO+,
Trak ProW,
Trak Nova
先临三维扫描线数 26;7;1
UE PRO
COMBO
TRIO
UE NOVA 的扫描精度,点距,扫描速度
UE NOVA,跟踪式
扫描精度0.072MM
点距0.5–10 mm
扫描速度460万点/秒
TRIO的扫描精度,点距,扫描速度
TRIO, 26;7;26/1 ;98,
扫描精度0.02MM
点距0.01–3 mm,
扫描速度301万点/秒
UE PRO2 的扫描精度,点距,扫描速度
UE PRO2,50;7;1,
扫描精度0.02MM,
点距0.01–10 mm,
扫描速度346万点/秒
UE PRO 的扫描精度,点距,扫描速度
UE PRO, 26;7;1
扫描精度0.02MM,
点距0.01–10 mm,
扫描速度185万点/秒
COMBO的扫描精度,点距,扫描速度
COMBO, 26;7;1,
扫描精度0.02MM,
点距0.05–10 mm,
扫描速度186万点/秒
COMBO+的扫描精度,点距,扫描速度
COMBO+, 50;7;1,
激光精度0.02,
红外0.05,
扫描速度186万点/秒
COMBO WIRELESS的扫描精度,点距,扫描速度
COMBO WIRELESS,50;25;1,
扫描精度0.02MM,
点距0.01–10 mm,
扫描速度734.4万点/秒
COMBO+ WIRELESS的扫描精度,点距,扫描速度
COMBO+ WIRELESS,93;25;1,
扫描精度0.02MM,
点距0.01–10 mm,
扫描速度910.6万点/秒
OMNI 的扫描精度,点距,扫描速度
OMNI ,93;25;1,
扫描精度0.02MM,
点距0.01–10 mm,
扫描速度761.9万点/秒
Trak ProW的激光线数,扫描速度
Trak ProW
50;7;1
扫描速度550万点/秒
Trak NOVA的激光线数,扫描速度
Trak Nova
50;7;1
扫描速度614万点/秒
Trak Nova+的激光线数,扫描速度
Trak Nova+
62;25;1
扫描速度760万点/秒
Trak ProW+ 的激光线数,扫描速度
Trak ProW+
93;25;1
扫描速度760万点/秒
要做大件、反复翻面、GD&T 尺寸检测,偶尔想免标记扫铸件,选哪款
Trio(首选)
整车、2 米以上超大工装框架,不在乎单点细节精度
UE Nova
预算有限、中小件常规检测
老款 UE Pro
✅ 兼顾人像雕塑文创 + 少量工业件、
追求最轻便携,
不扫长距离大件
Combo Wireless
✅ 追求超快扫描密度、
大量中小件逆向、
现场无线、红外扫雕塑:
Combo+ Wireless
🏆 性能最高 — Combo+ Wireless 全系列综合性能天花板
🏆 性能最高 — Combo+ Wireless 全系列综合性能天花板
• 激光线数最多:93线高速扫描 + 25线精细扫描
• 扫描速度最快:9,106,000 点/秒
• 双光源:蓝激光 + 红外 VCSEL
• 支持 VPG 视频摄影测量,体积精度 0.02 + 0.015 mm/m
• Wi-Fi 7 无线 + 有线双模
• 重量仅 550 g,全系列最轻
💰 性价比最高 — UE Pro 2 核心指标拉满,价格门槛低于 Combo 系列
💰 性价比最高 — UE Pro 2 核心指标拉满,价格门槛低于 Combo 系列
• 精度 0.02 mm,体积精度 0.02 + 0.03 mm/m(与高端款一致)
• 50线激光 + 7线精细 + 单深孔,模式齐全
• 支持 VPG 视频摄影测量
• 无线 + 有线双模
• 0.95 kg 轻量化机身
• 核心功能与高端款持平,价格更友好
扫描速度最快
扫描速度最快 | Combo+ Wireless | 9,106,000 点/秒 (910万点每秒) |
景深/视场最大
景深/视场最大 | UE Nova | 景深 2300 mm,视场 2600×2200 mm(跟踪式) |
机身最轻
机身最轻 | Combo Wireless / Combo+ Wireless | 550 g |
免贴标志点扫描
免贴标志点扫描 | Trio | 98线模式专属,几何特征自定位 |
一体式独立计算
一体式独立计算 | Omni Series | 无需外接电脑,独立运算,830 mm 超深景 |
帧率最高
帧率最高 | Combo Wireless / Combo+ Wireless | 最高 180 FPS |
⚖ 最均衡 — Combo Wireless 各维度无短板,"六边形战士"
⚖ 最均衡 — Combo Wireless 各维度无短板,"六边形战士"
• 双光源(蓝激光 + 红外 VCSEL),兼顾精度与速度
• 7,344,000 点/秒高速扫描
• 支持 VPG,体积精度 0.02 + 0.015 mm/m
• Wi-Fi 7 无线 + 有线双模
• 550 g 超轻机身,长时间手持不累
• 50线高速 + 25线精细 + 单深孔,场景覆盖全面
• 价格比 Combo+ Wireless 低,综合体验最均衡
标定主要是在校正什么?
标定主要是在校正什么?相机自身的参数 + 多个相机之间的空间关系参数。(内参外参几何关系)
第一类:相机内参(Intrinsic Parameters)。就是每个相机“自己怎么看东西”,主要包括焦距、主点位置、镜头畸变等光学参数。比如镜头本身会产生一定畸变,如果这个关系不准确,相机看到的位置和真实位置就会存在偏差。
第二类:相机外参(Extrinsic Parameters)。这个对理解三维扫描尤其重要,就是校正不同相机之间的相对位置和相对角度。比如两台相机之间到底相距多少、朝向之间有多大角度。扫描仪正是利用这些已知的几何关系来计算物体表面点的三维坐标。
还涉及激光投射与相机成像系统之间的几何关系(投射观察三角测量)。激光打到物体表面,相机观察激光线的位置,再结合已经标定好的系统参数进行三角测量,最终计算出表面点的 X、Y、Z 三维坐标。
Combo接线示意图
Combo接线示意图

为什么建立剪切面(Cutting Plane)
为什么建立剪切面(Cutting Plane):
目的:把平面一侧不需要的扫描数据快速去掉(地面、桌面、转台等大面积背景数据)
作用:建立一个切割平面。因为框架点中包含了转台上的标志点,所以扫描完框架点以后,我们可以根据转台的位置建立一个剪切面。设置剪切面以后,正式扫描时就不会保留剪切面以下的转台、底面等不需要的数据。从而减少扫描过程中的无效数据量,降低电脑的数据处理压力,同时减少后期删除冗杂数据的操作步骤,减少后续网格化等处理所需要的时间。提高整个扫描流程的效率。否则后续处理时需要手动选择并删除底面、转台等杂数据
为什么要优化框架点
为什么要优化框架点
框架点扫描完成以后,我们会对整个框架点进行整体优化,使标志点之间的位置关系更加准确,这样后续扫描时定位和拼接会更加稳定,整体扫描精度也会更好。
连通域(Connected Domain)
连通域(Connected Domain):
作用是根据扫描数据之间是否“连接”,自动选出与当前选中区域相连的整块数据。
目的:快速把真正的工件主体和周围不相连的杂点、噪点区分开。
为什么选择 FreeScan UE Pro2,不选COMBO,这款比COMBO大且重
FREESCAN UE PRO2相比COMBO,为什么要选前者
1. 虽然体积比比COMBO大,但是两个相机之间的距离较远,夹角较大,可扫描到的范围也更广
2. 内置摄影测量功能,能控制全局精度(Combo Wireless和Combo+ Wireless也支持VPG,且扫描速度更快,支持红外VCSEL扫描)
3. 扫描速度比COMBO快
4. 可以无线模式
手持式-FREESCAN combo Wireless
手持式-FREESCAN combo Wireless

手持式-FREESCAN omni
手持式-FREESCAN omni

跟踪式FreeScan Trak Nova+
跟踪式FreeScan Trak Nova+
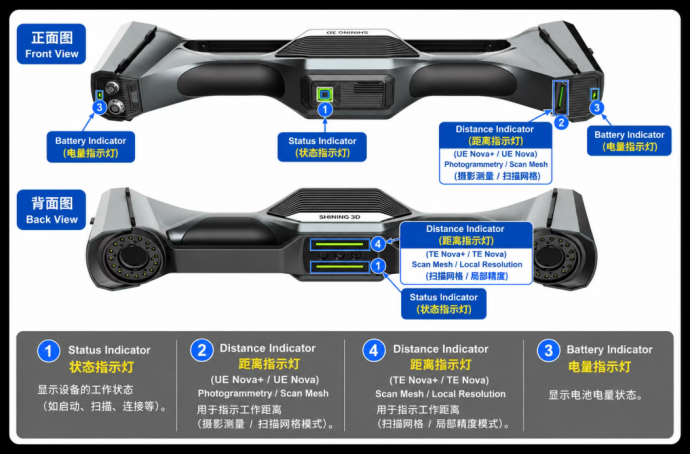
介绍 UE:Tracker(光学跟踪器) -FreeScan Trak Nova+
第一部分:介绍 UE:Tracker(光学跟踪器)
1. 光学跟踪跟踪相机主要负责给手持扫描仪提供实时空间定位
2. 具备激光投射器,可独立作为作手持大幅面激光扫描仪进行扫描网格(只有这一款有这个功能)
3. 集成摄影测量VPG功能,可用于大型工件的全局精度控制。(摄影测量最大工作距离为3.5 m)
但是精度和扫描速度没有TE高,只适合对特征较少的工件进行扫描,或者对工作整体轮廓数据做一个快速扫描。

介绍 TE:Scanner(手持扫描仪)可进行无线扫描-FreeScan Trak Nova+
第二部分:介绍 TE:Scanner(手持扫描仪)可进行无线扫描
1. 反光片:光学跟踪标志点,让UE从不同角度都能看到TE的实时位置
1. 高精度工业相机:激光投射到工件表面,相机负责采集激光线,通过三角测量获取工件表面的三维数据。
2. 激光发射单元:62;25;1
3. 参数:精度0.02MM,点距0.01 ~ 10 mm,扫描速度760万点/秒
作为对比:PROW和NOVA无VPG功能,激光线是都是50;7;1,扫描速度都比NOVA+低
PROW+内置VPG,93;25;1,精度0.023MM,速度760万点/秒,UE不能独立进行大幅面激光扫描
因此NOVA+算是综合性能和功能最全的一款(精度比PROW+高,UE能独立手持扫描,但是激光线数量比PROW+少)