Aircraft limitations (Masse et centrage, vitesses, moteurs et paramètres opérationnels)
 Call Kai
 Learn
 Practice Test
 Spaced Repetition
 Match
 Flashcards
 Knowt Play
1/212

There's no tags or description
Looks like no tags are added yet.
213 Terms
Qu’est ce que l’altitude pression (PA) ?
Hauteur de l’aéronef par rapport au 1013 hPa
Altitude-pression qui augmente = Altitude qui augmente et pression qui diminue
Qu’est ce que la MEM (ou MV) ?
Manufacturer’s Empty Mass (Masse à vide), masse de l’aéronef seul, sans PAX, fret ou carburant utilisable
Qu’est ce qui est compris dans la MEM ?
Structure
Engines
Systèmes
Qu’est ce que la BM (ou MAE)?
Basic Mass ou masse à vide de base
Qu’est ce qui est compris dans la BM ?
Contient la MEM, les équipements commerciaux (ex : sièges), les équipements d’urgence et les fluides obligatoires
Qu’est ce que la DOM ?
Dry Operating Mass ou masse à vide en ordre d’exploitation
Que contient la DOM ?
Contient la BM + les charges variables (CREW, catering, journaux…)
Qu’est ce que la ZFM ?
Zero Fuel Mass ou masse sans carburant
Que contient la ZFM ?
DOM + Traffic Load (la charge marchande = PAX, bagages, poste, fret..)
Qu’est ce que la LM ?
Landing mass ou masse à l’atterrissage
Que contient la LM ?
ZFM + réserves en carburant
Qu’est ce que la TOM ?
Take off mass ou masse au décollage
Que contient la TOM ?
LM + take off fuel
Qu’est ce que la PM ?
Parking mass ou masse à la mise en route
Que contient la PM ?
TOM + carburant du roulage
Schéma récapitulatif ?

Qu’est ce que la MSTM ? Pourquoi prendre en compte cette limite ?
Maximum Structural Taxi Mass
Masse max pour le roulage (du parking jusqu’au lâché des freins. Limite à prendre en compte pour ne pas dépasser la capacité des trains d’atterrissage.
Qu’est ce que la MSTOM ?
Maximum Structural Take Off Mass
Masse maximum au lâché des freins, quand l’avion est aligné sur la piste.
Comment est calculée la MSTOM ?
Masse calculée pour un impact à l’atterrissage avec une vitesse verticale de -360 ft/min (en cas de décollage interrompu suivi d’un atterrissage d’urgence)
Qu’est ce que la MSLM ?
Maximum Structural Landing Mass
Masse maximale de structure à l’atterrissage.
Comment est calculée la MSLM ?
Masse calculée pour un impact à l’atterrissage avec une vitesse verticale de -600 ft/min
Qu’est ce que la MZFM ?
Maximum Zero Fuel Mass
Masse maximale sans carburant, cette limite sert à protéger la jonction entre les ailes et le fuselage
Explication :
La portance (L) s’exerce principalement sur les ailes
Le poids (mg) du fuselage, PAX et fret s’exerce au centre
Cette différence de position crée un moment de flexion (bending moment) à la jonction entre les ailes et le fuselage
Le carburant stocké dans les ailes crée une force vers le bas qui contrebalance les efforts de flexion

Relation entre M parking et MSTM ?
M parking ≤ MSTM
Relation entre TOM et MSTM ?
TOM ≤ MSTM - taxi fuel
(partir de M parking = TOM + taxi fuel)
Relation entre TOM et MSLM ?
TOM ≤ MSLM + trip fuel
(partir de LM = TOM - trip fuel)
Relation entre TOM et MZFM ?
TOM ≤ MZFM + carburant au décollage
(On part de ZFM ≤ MZFM sachant que ZFM = TOM - take off fuel)
Explication : Même si la structure de l’avion pouvait supporter une TOM plus élevée (limitée par la MTOM), la TOM est stictement plafonnée par la somme de la MZFM et du carburant embarqué au décollage
Quelles sont les maximum speeds ?
V MO /M MO
V TYRE
V MBE
moyen mnémotechnique : Ces mots doux tire un sourire aux membres de ma famille
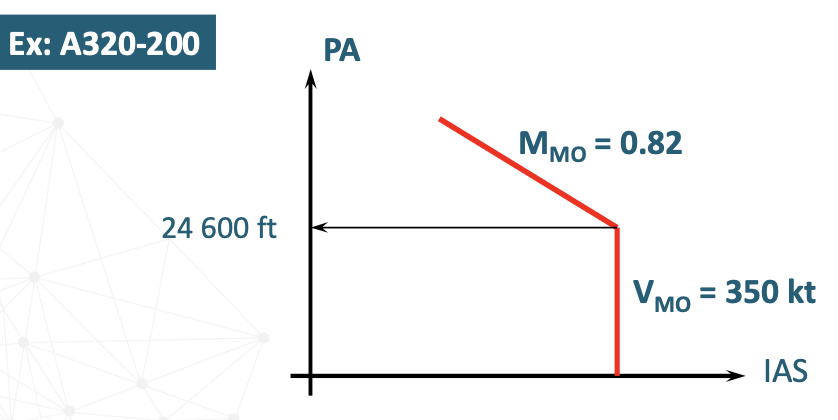
Qu’est ce que la V MO / M MO? Son unité ?
Maximum Operating Speed / Maximum Operating Mach
Vitesse ou nombre de mach à ne pas dépasser en service normal pour garantir l’intégrité structurelle de l’avion (ondes de choc super soniques se développent si l’on s’en approche)
En noeuds/mach
Qu’est ce que la V TYRE ? Son unité ?
Maximum Tyre Speed
Vitesse au sol maximum pour limiter les forces centrifuges et l’augmentation de la chaleur qui pourrait endommager la structure du pneu
En mph (noté sur le pneu)
Qu’est ce que la V MBE ?
Maximum Brake Energy Speed
Vitesse max à laquelle un avion peut entamer un freinage d’urgence sans que les freins ne subissent de dommages structurels irréversibles. Au-delà de cette vitesse, les freins absorbent une quantité extrême de chaleur qui peut provoquer une défaillance totale du freinage lors d’une interruption de décollage (= fonte, éclatement des pneus, enflamment).
En noeuds
Quelles sont les minimums speeds ?
V S /V SR (Stall Speed / Reference Stall Speed)
V MCG
V MCA
V MCL
V MU
Qu’est ce que la V S ? Sur quels types d’appareil parle-t-on de V S ?
Stall Speed / Vitesse de décrochage ou Vitesse de référence de décrochage
Vitesse minimale en dessous de laquelle l’avion n’a plus assez de portance pour se maintenir en vol. C’est la vitesse où l’angle d’attaque dépasse la limite critique (entre 15° et 20°) et où l’air ne s’écoule plus correctement sur l’aile = perte de portance
En noeuds
Sur les aéronefs conventionnels avant l’année 2000
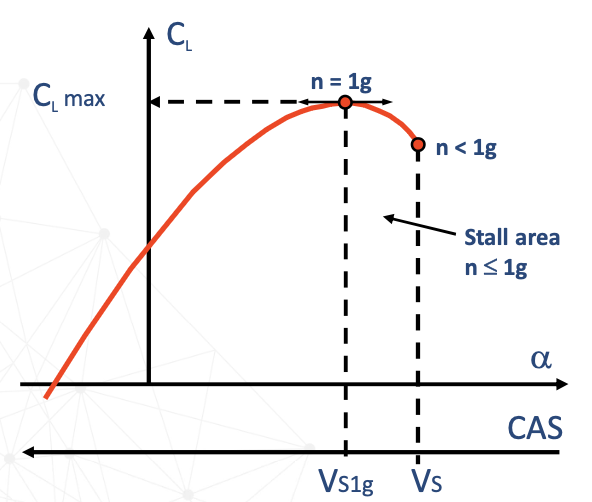
Qu’est ce que la V SR (ou V S1g) ? Sur quels types d’appareil parle-t-on de V SR ?
Stall Référence / Vitesse de décrochage de référence
V SR est la vitesse de décrochage sous un facteur de charge de 1g. Sur les anciens avions, on mesure la vitesse de décrochage quand le nez s’effondre (= essais dangereux)
Sur les nouveaux avions FBW (Fly By Wire), un ordinateur intégré interdit le franchissement de cette limite = pour mesurer la vitesse de décrochage, les pilotes amènent l’avion au point exacte de portance maximale, à la limite du décrochage là où l’avion est encore stable à 1g
(Cf graphique où CL = coefficient de portance)
Relation entre V S et V S1g ?
V S = 0.94 * V S1g
Explication : La vitesse de décrochage réglementaire historique était 6% plus basse que la nouvelle référence = utiliser la nouvelle valeur réglementaire offre une marge de sécurité supérieure vis-à-vis du décrochage
Qu’est ce que la V MCG ?
Minimum Control on the Ground speed
Vitesse minimale calibrée, pendant la course au décollage, à laquelle, en cas de panne soudaine du moteur critique, il est possible de maintenir le contrôle directionnel en utilisant uniquement les commandes aérodynamiques* (càd les gouvernes de direction et non la roulette de nez !)
*Si la vitesse est trop basse l’efficacité des gouvernes sera faible

Quelles sont les contraintes réglementaires sur V MCG ?
L’écart latéral par rapport à l’axe de piste ne doit pas dépasser les 30 ft (représente la tolérance de sécurité max de déport latéral autorisée sur la piste)
V MCG ≤ V 1
Qu’est ce que la V MCA ?
Minimum Control Airborne
Vitesse minimale en vol à laquelle le contrôle directionnel (vol rectiligne) peut être maintenu avec une panne du moteur critique (en montée initiale).

Pourquoi avoir établi la vitesse limite réglementaire V MCA ?
Permet de maintenir le contrôle de l’aéronef et l’avion droit en imposant 5° d'inclinaison maximum vers le moteur en fonctionnement*
*Dissymétrie générée par le moteur vif à la poussée maximale (TOGA) = le PIL doit incliner l’avion VERS le moteur vif de max 5° pour garder l’avion sous contrôle à une vitesse supérieure ou égale à la V MCA

Relation entre V MCA et V S1g?
V MCA ≤ 1.13*V S1g
Explication : Pour qu'un avion soit certifié, V MCA ne doit pas dépasser 13% au-dessus de la vitesse de décrochage, ce qui garantit :
Conservation du contrôle de l’appareil (sinon risque que l’avion parte en vrille à cause de la poussée asymétrique)
VMCA est au-dessus de la vitesse de décrochage donc réduction du risque de décrochage
Qu’est ce que la V MCL ?
Minimum Control Speed during Approach and Landing
C’est la vitesse calibrée à laquelle, lorsque le moteur critique tombe en panne, il est possible de garder le contrôle de l'avion avec ce moteur toujours hors service, et de maintenir un vol rectiligne avec un angle d'inclinaison ne dépassant pas 5°.

Qu’est ce que VMCL-2 ?
Minimum Control Speed during Approach and Landing
C’est la vitesse calibrée à laquelle, lorsque deux moteurs critiques d’A/C quadrimoteurs du même coté tombe en panne, il est possible de :
garder le contrôle de l'avion,
Initier un virage ou maintenir une trajectoire rectiligne en ne dépassant pas 20° en moins de 5 secondes pour tourner dans la direction opposée des moteurs qui ne fonctionnent plus*
*L'aile gauche n'a plus de poussée = l'avion va naturellement vouloir pivoter et virer violemment vers la gauche (du côté des moteurs en panne).
La certification exige que l'avion soit encore assez manœuvrable à VMCL-2 pour que le pilote puisse :
Réussir à incliner l'avion jusqu'à 20° du bon côté (le côté opposé à la panne).
Faire cela rapidement (en moins de 5 secondes) pour éviter que l'avion ne parte en toupie (perte de contrôle en lacet).

Qu’est ce que la V MU ? Comment est testée cette vitesse ?
Minimum Unstick Speed
Vitesse à laquelle et au-dessus de laquelle l'avion peut quitter le sol sans danger et poursuivre le décollage.
La VMU est testée avec N et N-1 moteurs.
Relation V MU (N-1) et V MU (N)
V MU (N-1) > V MU (N)
Quels sont les quatre niveaux de poussée maximales ?
Max take off and go around (TOGA)
Max continuous (MCT)
Max climb
Max cruise
Qu’est ce que TOGA ?
Take-Off and Go-Around
C’est la poussée maximum que le moteur peut délivrer pendant :
5 min avec N moteurs
10 minutes avec N-1 moteurs
La poussée TOGA pousse le moteur à son extrême limite, c’est pour cela qu’elle est limitée dans le temps.
Qu’est ce que MCT ?
Max ConTinuous
C’est la poussée maximum disponible sans limitation de temps en cas d’urgence (panne moteur)
On l’utilise notamment en cas de panne moteur où le moteur restant doit fonctionner à pleine puissance pendant des heures pour rejoindre le terrain de déroutement
Qu’est ce que Max Climb ?
C’est la poussée maximum disponible pour une montée normale du décollage jusqu’à l’altitude de croisière avec N moteurs.
Qu’est ce que Max Cruise ?
C’est la poussée maximum disponible pour une croisière avec N moteurs.
Qu’est ce que l’enveloppe opérationnelle d’un avion ?
C’est l’enveloppe (altitude-pression ; température) des opérations de l’aéronef, càd le domaine de vol délimité par des combinaisons d’altitude et de température extérieures où l’appareil peut voler et fonctionner en toute sécurité.
(apprendre à lire)

Quelles sont les limitations liées à la pente de la piste ?
[ -2% ; 2% ]

Quelles sont les limitations liées au vent arrière au TKOFF et LND ?
Max 10 kts de vent arrière
De quoi est composé le take off path ?
Ground phase + take off flight path (du lâché de freins jusqu’à la montée finale)

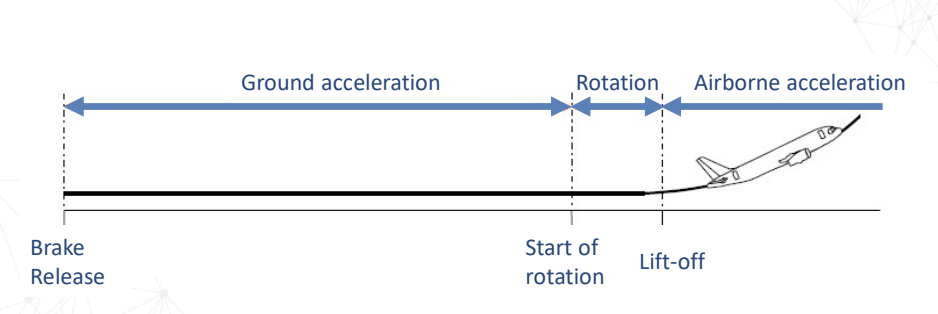
Comment est décomposée la ground phase ? À quoi sert-elle ?
Elle sert à accumuler assez de vitesse et d’angle d’attaque pour pouvoir augmenter la portance de l’avion au détriment du poids.
3 phases :
Ground acceleration : du lâché des freins jusqu'au début de la rotation
Rotation : du début de la rotation jusqu'à l’élévation
Airborne acceleration: à partir de l’élevation
Quelles sont les take off speeds à connaître ?
V1 : vitesse de décision
VR : vitesse de rotation
V2 : vitesse de sécurité
(V LOF) : vitesse lift off
(V EF) : vitesse engine failure
Qu’est ce que V1 ?
Vitesse de décision (ou action speed / critical engine failure recognition speed).
C’est la vitesse maximale à laquelle un décollage interrompu peut être amorcé en cas d’urgence sur la longueur disponible + vitesse à laquelle un pilote peut poursuivre un décollage après la perte d’un moteur.
(en gros, avant V1 si panne = interruption du TAKEOFF
si après V1 = poursuite du décollage)

Relations de comparaison de V1 ?
V1 ≤ VR
V1 ≤ VMBE
explication :
le contraire serait absurde, la règle imposerait de piler sur les freins et d’interrompre le décollage d’un avion cabré/ayant quitté le sol
le cas contraire ferait fondre ou exploser les freins en cas de freinage d’urgence

Qu’est ce que VR ?
Vitesse de rotation,
vitesse à laquelle le pilote tire progressivement sur le manche pour afficher l’attitude de montée

Relations de comparaison de VR ?
V1 ≤ VR
1.05*VMCA ≤ VR
explication :
le contraire serait absurde, la règle imposerait de piler sur les freins et d’interrompre le décollage d’un avion cabré/ayant quitté le sol
marge de 5% sur la vitesse minimale de contrôle en vol (en configuration N-1), si une panne survient au moment de la rotation, l’avion doit impérativement être au dessus de la VMCA
Qu’est ce que VLOF ?
Vitesse Lift Off, c’est la vitesse à laquelle l’avion décolle du sol

Relations de comparaison de VLOF ?
1.10 * VMU (N) ≤ VLOF
1.05*VMU (N-1) ≤ VLOF
VLOF ≤ VTYRE
explication :
marge de 10% (5% si un moteur en moins) sur la vitesse minimale unstick, si l’avion quittait le sol à exactement VMU, il se retrouverait dans une situation trop instable
Si on dépasse les limites structurelles des pneumatiques, on risque l’explosion de ceux la
pour s’en souvenir, se rappeler que VLOF à un lien avec les pneus et le fait d’être unstick
Qu’est ce que VEF ?
Vitesse Engine Failure,
Vitesse à laquelle la panne du moteur critique est supposée se produire pour la valeur retenue de V1
Elle a été trouvée en reculant de quelques noeuds par rapport à V1 pour modéliser le temps de réaction de l’équipage (temps de réaction standardisé généralement de l’ordre d’une à deux secondes de roulage)

Relations de comparaison de VEF ?
V1 ≥ VEF ≥ VMCG
explication :
V1 ≥ VEF car le pilote ne peut pas réagir avant que la panne n’arrive
VEF ≥ VMCG, VMCG est la vitesse minimale au sol à laquelle si un moteur tombe en panne, le pilote est capable de maintenir l’avion en ligne droite grâce aux gouvernes (si inégalité contraire, l’avion serait incontrôlable et l’avion sortirait de la piste en pivotant à cause de la poussée du moteur restant)
Qu’est ce que V2 ?
Vitesse de sécurité, c’est la vitesse que l’on doit atteindre à 35 ft au plus tard (vitesse cible que le pilote doit impérativement maintenir en vol dès que l’avion à quitté le sol avec un moteur en panne = garantit une pente de montée max pour franchir les obstacles)

Jusqu’à quand maintenir V2 en cas de perte de moteur
En configuration (N-1), V2 doit être maintenu jusqu'à 400ft
Relations de comparaison de V2 ?
Pour les aéronefs de masse moyenne/lourde : V2 min ≥ 1.20*VS (1.13*VSR)
Pour les aéronefs légers : V2 min ≥ 1.10*VMCA
explication :
marge de 20% au-dessus de la vitesse de décrochage protège l’avion contre les variations brusques de vent
marge de 10% au-dessus de la vitesse de contrôle directionnel en l’air car le facteur limitant pour les petits avions est plus souvent la perte de contrôle que le décrochage.
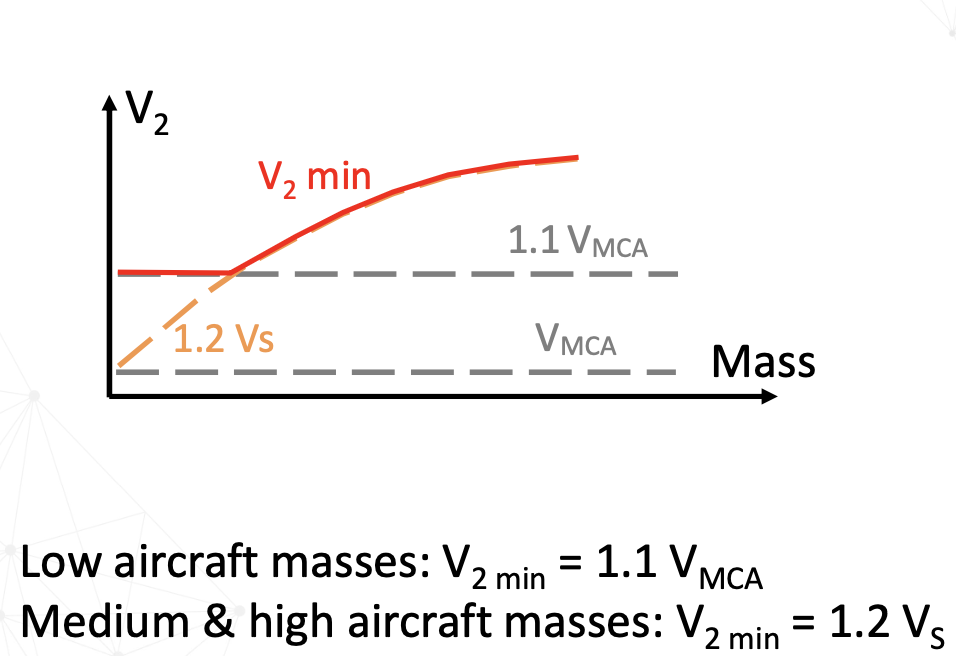
Schéma récapitulatif des vitesses

Comment lire une take off chart ?
Une take off chart est un tableau de performances de décollage qui indique la masse maximale au décollage (TOW) et les vitesses de références (V1,VR et V2) en fonction des conditions de vol (T° et vent) :
en ordonnées : température extérieure (OAT en °C)
en abscisses : vent (vent arrière négatif et vent de face positif)
Case de résultats = masse (ligne du haut) + V1, VR et V2 (ligne du milieu)

Qu’est ce qu’un SWY ?
Stopway, c’est une extension disponible pour l’accélération arrêt
Quelles doivent être les dimensions et résistance du SWY ?
Au moins aussi large que la piste
Capable de supporter un aéronef sans dommage en cas d’accélération arrêt
À quoi ressemble un stopway ?
Rectangle avec des chevrons jaunes

Qu’est ce qu’un CWY ?
Extension disponible pour le décollage, libre de tout obstacle
Quelles doivent être les dimensions et conditions réunies du CWY ?
Large d’au moins 152m (500 ft)
Longueur max (1/2*L piste)
Pente inférieure à 1.25%
Libre de tout obstacle
Dans quel cas est ce que les feux de seuil de piste peuvent être tolérées sur CWY ?
Si la hauteur des feux ne dépasse pas 66cm
Quelles sont les 4 distances déclarées liées au décollage/atterrissage ?
TODA : Take Off Distance Available
LDA : Landing Distance Available
ASDA : Acceleration Stop Distance Available
TORA : Take Off Run Available
Quelles sont les 3 distances certifiées d’un aéronef liées au décollage ?
TOR (Take Off Run) ≤ TORA
ASD (Acceleration Stop Distance) ≤ ASDA
TOD (Take Off Distance) ≤ TODA
Dans quelles conditions vont être calculées ces distances ?
Sur piste sèche et mouillée, avec tous les moteurs en fonctionnement et avec une panne moteur au décollage.
Qu’est ce que la TOD ?
Distance horizontale parcourue depuis le lâcher des freins jusqu’à ce que l’avion atteigne une hauteur de 35 ft au-dessus de la piste
TOD Dry Runway ?
1.15*TOD N Dry = On mesure la distance parcourue jusqu’au passage des 35 ft avec tous les moteurs en fonctionnement + on applique un coefficient de majoration de 15% pour pallier les aléas de pilotage/d’environnement
TOD N-1 Dry = On mesure la distance parcourue jusqu’au passage des 35 ft avec une panne moteur
Pour déterminer TODDry, on prend la plus grande de ces deux valeurs :
TOD Dry = max (1.15*TOD N Dry ; TOD N-1 Dry)

TOD Wet Runway ?
TOD Dry = max (1.15*TOD N Dry ; TOD N-1 Dry)
TOD N-1 Wet = On mesure la distance parcourue jusqu’au passage des 15 ft avec une panne moteur + piste mouillée
Pour déterminer TODWet, on prend la plus grande de ces deux valeurs :
TOD Wet = max (TOD Dry ; TOD N-1 Wet)

Qu’est ce que le TOR ?
Phase de roulement au décollage qui commence au lâché des freins et qui se termine au point équidistant du point de levée des roues et du point à 35 ft au-dessus de la surface

Quand est-ce que toutes les distances sont égales ?
On dit que la distance est équilibrée (D balanced) si la piste n’a pas d’extension, alors TOR = TOD = ASD pour V1 équilibrée
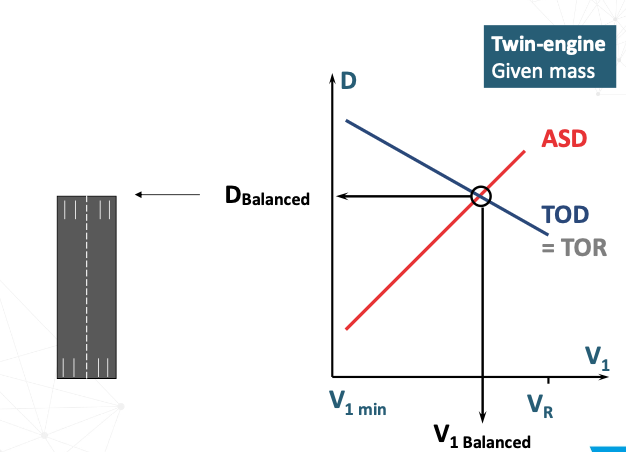
Pour une given V1 (high value) dans quel cas a-t-on TODA=ASDA ?
Quand lCWY = lSWY

TOR Dry Runway ?
1.15*TOR N Dry = On mesure la distance parcourue au sol + (1/2 * distance entre le point de rotation et l’instant où l’avion atteint 35ft) avec tous les moteurs en fonctionnement sur piste sèche + on applique un coefficient de majoration de 15%
TOR N-1 Dry = On mesure la distance parcourue au sol + (1/2 * distance entre le point de rotation et l’instant où l’avion atteint 35ft) avec une panne moteur sur piste sèche
Pour déterminer TORDry, on prend la plus grande de ces deux valeurs :
TOR Dry = max (1.15*TOR N Dry ; TOR N-1 Dry)

TOR Wet Runway ?
1.15*TOR N Wet = On mesure la distance parcourue au sol + (1/2 * distance entre le point de rotation et l’instant où l’avion atteint 35ft) avec tous les moteurs en fonctionnement sur piste mouillée + on applique un coefficient de majoration de 15%
TOR N-1 Wet = On mesure la distance parcourue jusqu’à ce que l’avion atteigne 15ft) avec une panne moteur sur piste mouillée
Pour déterminer TORWet, on prend la plus grande de ces deux valeurs :
TOR Dry = max (1.15*TOR N Wet ; TOR N-1 Wet)

Qu’est ce que l’ASD ?
Distance totale nécessaire pour accélérer jusqu’à la vitesse de décision V1, puis interrompre le décollage et freiner l’avion jusqu’à l’arrêt complet en utilisant freins de roue et spoilers (pas d’aérofreins ni de reverse) :
À V1, le pilote initie la première action de décollage interrompu (application plein freins et réduction des gaz au ralenti)
La certification prend en compte +2” (temps de réaction du pilote)
ASD Dry Runway ?
ASDN Dry = On mesure la distance parcourue de l’accélération avec N moteurs jusqu’à V1 puis interruption jusqu’à arrêt complet sur piste sèche
ASD N-1 Dry = On mesure la distance parcourue de l’accélération avec N-1 moteurs jusqu’à V1 puis interruption jusqu’à arrêt complet sur piste sèche
Pour déterminer ASDDry, on prend la plus grande de ces deux valeurs :
ASD Dry = max (ASDN Dry ; ASDN-1 Dry )
pas de pénalisation de 15% car déjà pénalisé par +2” et méthode de freinage

ASD Wet Runway ?
ASDN Dry = On mesure la distance parcourue de l’accélération avec N moteurs jusqu’à V1 puis interruption jusqu’à arrêt complet sur piste sèche
ASDN Wet = On mesure la distance parcourue de l’accélération avec N moteurs jusqu’à V1 puis interruption jusqu’à arrêt complet sur piste mouillée
ASDN-1 Wet = On mesure la distance parcourue de l’accélération avec N-1 moteurs jusqu’à V1 puis interruption jusqu’à arrêt complet sur piste mouillée
Pour déterminer ASDDry, on prend la plus grande de ces deux valeurs :
ASD Dry = max (ASDN Dry ; ASDN Wet ; ASDN-1 Wet)
Quelle différence de réglementation entre la mesure d’ASD sur piste sèche et mouillée ?
La réglementation autorise à prendre en compte le freinage apporté par les inverseurs de poussée (reverse) à condition qu’ils soient jugés fiables (car permet de compenser la baisse d’efficacité des freins de roues due à la perte d’adhérence au sol, sinon ça couterait trop cher en piste)
Qu’est ce que les marges d’alignement ?
Les distances déclarées ne tiennent pas comte de la manière dont l’avion entre sur la piste alors même que son type d’entrée (90° ou 180°) + longueur fuselage + rayon de virage réduisent la distance réellement disponible
Quelles sont les deux types de marges ? Qu’est ce qu’on fait de ces marges ?
Marge L (pour TORA et TODA) : c’est la distance entre le seuil physique de début de piste et les roues du train principal de l’avion une fois aligné
→ La performance d’accélération et de décollage au calcul repart du point où les roues principales pour initier le roulement
Marge N (pour ASDA) : c’est la distance entre le seuil physique et le nez de l’avion
→ La performance d’accélération-arrêt se calcule en s’assurant que la pointe avant de l’avion ne quitte la piste
Elles sont déduits des distances déclarées de la piste

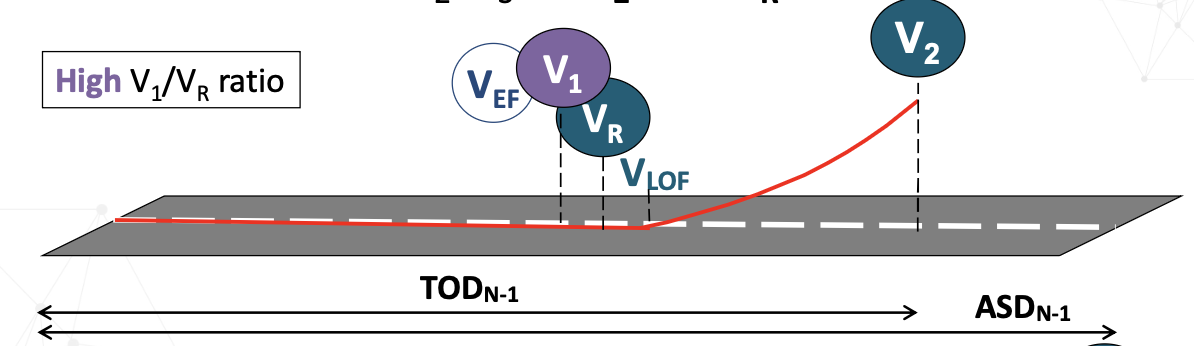
Quelle influence a un grand ratio V1/VR sur les distances déclarées avec (N-1) moteurs
Un grand ratio signifie que V1 ≈ VR.
Impact sur l’interruption (ASD) : en cas d’interruption du décollage près de V1, la vitesse étant déjà très élevée, l’énergie à dissiper est maximale et la distance d’arrêt ASDN-1 est très longue
Impact sur la poursuite (TOD) : comme la panne survient tardivement et que l’avion a accéléré sur 2 moteurs pendant presque tout le roulement au sol, la distance pour atteindre V2 à 35 ft TOD N-1 est plus courte
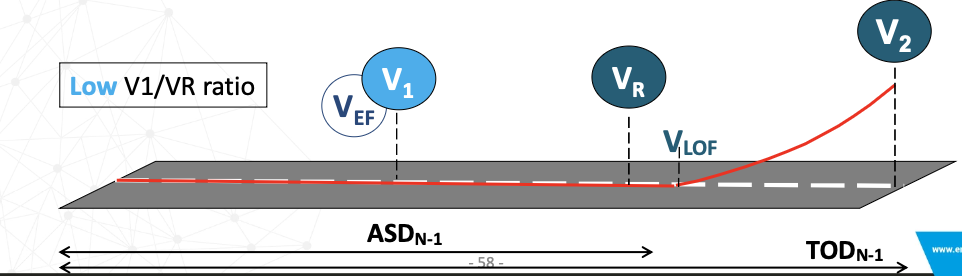
Quelle influence a un petit ratio V1/VR sur les distances déclarées avec (N-1) moteurs
Un petit ratio signifie que la décision V1 est prise tôt durant l’accélération
Impact sur l’interruption (ASD) : la distance d’arrêt ASDN-1 est courte
Impact sur la poursuite (TOD) : en cas de poursuite après la panne à V1, l’avion doit continuer d’accélérer sur un seul moteur (N-1) pendant une longue période avant d’atteindre vR puis V2 donc la distance de décollage TOD N-1 devient très longue
Qu’est ce que la distance équilibrée ? Quelle valeur lui est associée ?
La distance équilibrée correspond au point d’intersection où la distance d’arrêt est égale à la distance de décollage avec panne moteur :
ASD = TOD N-1
On lui associe la vitesse équilibrée V1
En cas de panne moteur à V1 pendant la course au décollage, la longueur de piste nécessaire au décollage (passage des 35 ft sur piste sèche) sera identique à la longueur de piste nécessaire pour s’arrêter en cas d’accélération-arrêt

Comment est subdivisée la phase de décollage ?
Ground phase
4 segments de TO
Quels sont les quatre segments du TO après une panne moteur ?
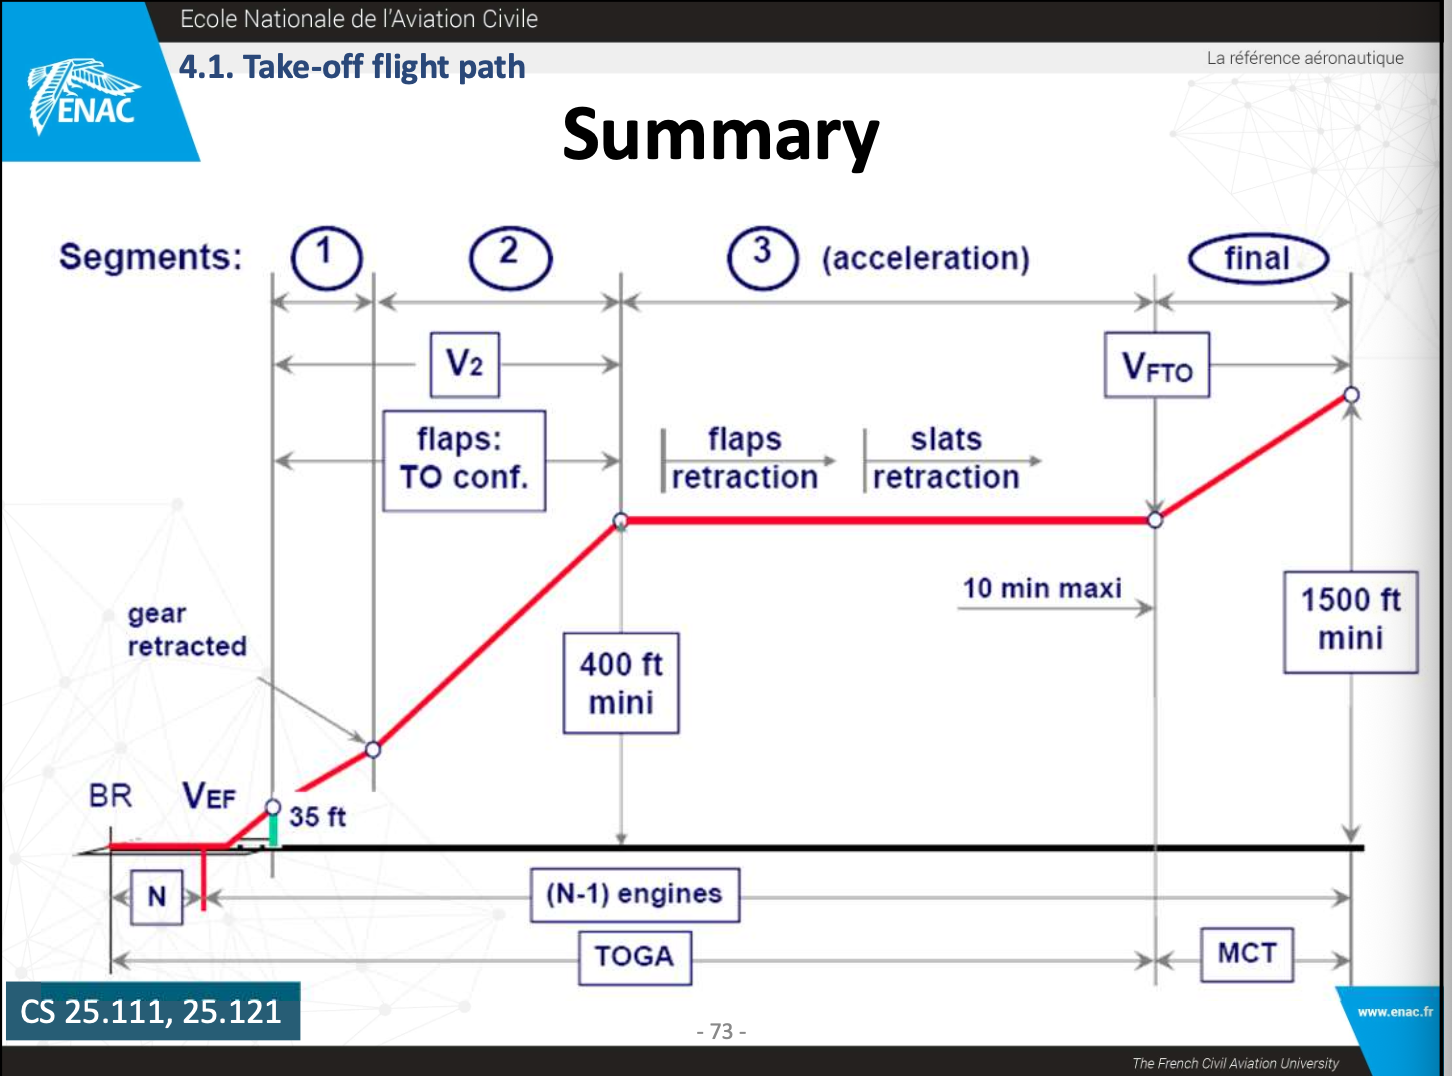
First segment : Landing gear retraction
Second segment : Climbing to acceleration height
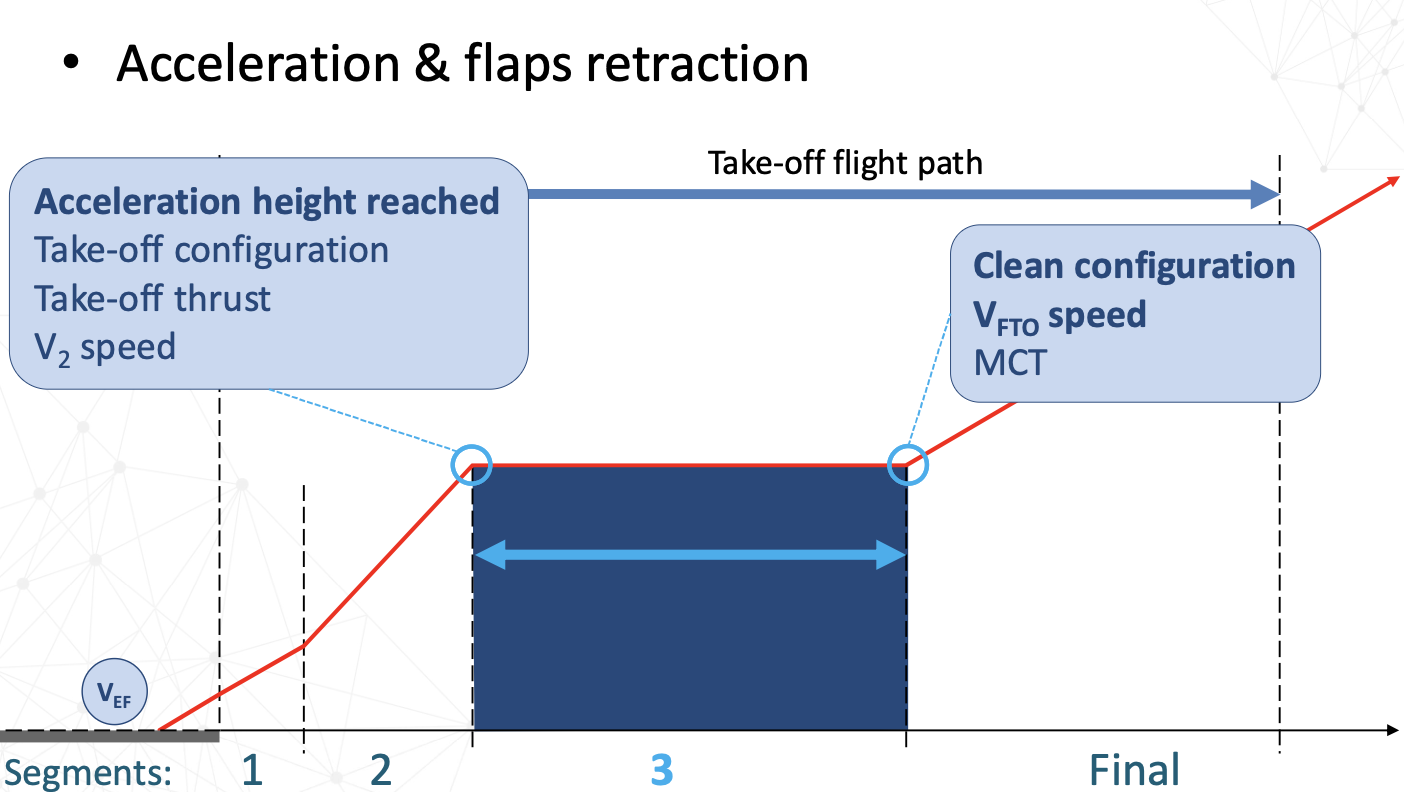
Third segment : Acceleration and flaps retraction
Forth segment : Climbing to 1500 ft at MCT
Décomposer le premier segment du TO après une panne moteur (en précisant les configurations)
1. Commence au passage des 35 ft au-dessus de la piste
Entrée complète du train d'atterrissage pour éliminer une grande partie de la traînée aérodynamique.
Configuration :
TO configuration (les volets/slats ne sont pas encore modifiés).
TO thrust
L'avion est maintenu à la vitesse de sécurité de vol V2

Décomposer le second segment du TO après une panne moteur (en précisant les configurations)
1. Commence immédiatement après la fin du premier segment (une fois que le train d'atterrissage a été entièrement rentré)
Configuration :
TO configuration (les volets/slats ne sont pas encore modifiés).
TO thrust
L'avion est maintenu à la vitesse de sécurité de vol V2 .

Décomposer le troisième segment du TO après une panne moteur (en précisant les configurations)
1. Commence dès que l'avion atteint l'altitude d'accélération (à ce moment, TO configuration + TO thrust + V2)
Configuration : l'avion réduit sa pente pour se stabiliser ou monter plus doucement afin de convertir son énergie en vitesse.
Flaps retraction
Augmentation de la thrust
Augmentation de la vitesse
Se termine lorsque l'avion a atteint la configuration lisse (volets/slats rentrés) = l'appareil vole à sa final take-off speed (VFTO) + passage à la MCT pour entamer la suite de la montée vers l'altitude de croisière
Décomposer le quatrième segment du TO après une panne moteur (en précisant les configurations)
Commence dès que l'avion a terminé sa phase d'accélération et de rentrée des volets en palier
Configuration :
Configuration lisse (train et volets/slats entièrement rentrés)
MCT
Vitesse de vol en route finale (VFTO)
Se termine dès que l'avion atteint l'altitude réglementaire de 1500 ft au-dessus de la piste

Tableau des pentes brutes minimales de montée en cas de panne moteur au décollage
Il s’agit des gradients de montée bruts (=perfo réelles de l’A/C sans application des marges de sécurité réglementaires) minimaux que l’avion doit être capable de tenir avec un moteur en panne
À retenir : On doit être capable avec un twin engine en configuration N-1 de monter à 2.4% pendant le second segment
