9. Pytania na obronę - funkcja automatyka okrętowa
 Call Kai
 Learn
 Practice Test
 Spaced Repetition
 Match
 Flashcards
 Knowt Play
1/15

There's no tags or description
Looks like no tags are added yet.
16 Terms
Własności dynamiczne układu ruchowego statku, od jakich wielkości zależa głowne parametry transmitancji statku w ruchu liniowym
Elementy statku zaliczane do układu ruchu:
Silnik + Linia wałów + śruba + kadłub + woda towarzysząca
R-opór statku, T-napór śruby
G(s) = v(s) / h(s)
v(s) - wynikowa prędkość statku zależy od:
k’v – współczynnik wzmocnienia kadłuba.
h(s) - sygnał sterujący zależy od:
Tsp – stała czasowa procesu spalania paliwa w silniku.
Ts – stała czasowa układu napędowego (silnik i linia wałów).
Tk – stała czasowa kadłuba statku (wynikająca z jego masy i oporów wody).
S – powierzchnia zwilżona kadłuba.

Funkcje regulatora obrotów w układzie regulacji prędkości obrotowej silnika głównego, oraz charakterystyka śrubowa i regulatorowa.
(Funkcje regulatora obrotów)
Funkcje regulatora obrotów:
stabilna praca pod każdym obciążeniem
regulacji prędkości obrotowej odpowiedniej jakości
ograniczenie dopływu paliwa w zależności od nastawy wartości prędkości zadanej
utrzymanie rozruchowej dawki paliwa
ograniczenie dopływu paliwa na sygnał z turbosprężarki
realizuje blokadę w przypadku awarii (np. niskie ciśnienie oleju)
rozdział obciążenia silników pracujących równolegle
zapewnienie siły niezbędnej do przestawienia listwy paliwowej w całym zakresie zmian
zdalne zadawanie prędkości obrotowej

Funkcje regulatora obrotów w układzie regulacji prędkości obrotowej silnika głównego, oraz charakterystyka śrubowa i regulatorowa.
(Charakterystyka regulatorowa)
-Charakterystyka regulatorowa - ma za zadanie regulowanie prędkości obrotowej, przy dowolnej zmianie obciążenia. Regulatory jednozakresowe są stosowane w silnikach, które muszą pracować w wąskim zakresie zmian prędkości obrotowych np. zespoły prądotwórcze.
Funkcje regulatora obrotów w układzie regulacji prędkości obrotowej silnika głównego, oraz charakterystyka śrubowa i regulatorowa.
(Charakterystyka śrubowa)
-Charakterystyka śrubowa - Silnik napędzający śrubę okrętową o skoku stałym nie pracuje w całym obszarze jego możliwych stanów pracy, lecz tylko w zakresie parametrów jakie określa zapotrzebowanie momentu i mocy na śrubę okrętową w miarę zmiany jej prędkości obrotowej. Jest to charakterystyka obrotowa obciążenia silnika przez śrubę okrętową. Charakterystyka śrubowa zależy od charakterystyki oporowej kadłuba
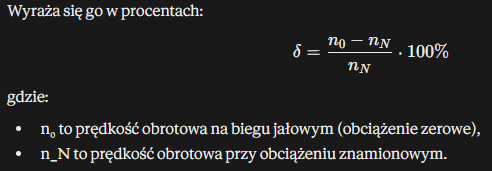
Nastawa statyzmu w regulatorze prędkości obrotowej oraz charakterystyki statyczne i astatyczne w napędzie okretowym. (Co to jest statyzm regulatora obrotów, ile wynosi nastawa statyzmu regulatora i dlaczego)
Stosunek spadku prędkości obrotowej przy zmianie obciążenia od wartości zerowej do wartości znamionowej.
W regulatorach silników zespołów prądotwórczych oraz silników głownych wynosi zwykle nieco powyżej 0,05 (5%), a w układach napędowych, w których dwa silniki napędzają równolegle śrubę nastawną lub śrubę o stałym skoku, dochodzące do 0,08 - 0,09 (8-9%)
Stosowanie dużych nachyleń charakterystyki statyzmu jest celowe ze względu na dokładność utrzymania podziału obciążenia, rosnąca wraz ze statyzmem regulatora, a także charakter procesów przejściowych, na przykład przy włączaniu sprzęgła, kiedy to zastosowanei dużego statyzmu zmniejsza minimalną prędkość.
Nastawa statyzmu w regulatorze prędkości obrotowej oraz charakterystyki statyczne i astatyczne w napędzie okretowym. (Charakterystyka regulatorowa silnika spalinowego statyczna i astatyczna)

Proces synchronizacji prądnicy i podział obciążenia między silnikami agregatowymi w układzie równoległym - znaczenie regulatora obrotów.
Znaczenie regulatora obrotów:
Zwiększając dawkę na silniku mniej obciążonym, będzie on przejmował część obciążenia z drugiego silnika bez zmiany prędkości obrotowej.
Synchronizacja prądnicy - zestaw czynności jakie należy wykonać, aby można było dołączyć prądnice do pracy równoległej z inną , już pracującą na szyny zbiorcze. Synchronizacja prądnicy i załączenie do pracy równoległej polega na doprowadzeniu jej parametrów do takich wartości, aby w czasie jej załączenia popłynęły jak najmniejsze prądy wyrównawcze.
Szczegółowe warunki synchronizacji:
zgodny kierunek wirowania faz obu prądnic - warunek zrealizowany i sprawdzony w czasie montażu prądnic na statku
równość częstotliwości (jednakowe prędkości obrotowe silników napędowych prądnic o ile nie zastosowano układów elektronicznych). Warunek ten spełnia automatyczny regulator obrotów silnika napędowego prądnicy
rowność wartości skutecznych napięć - warunek w normalnych warunkach pracy spełniony przez regulator napięcia prądnicy
zgodność kąta fazowego
jednakowy kształt krzywej napięcia
Automatyzacja systemu wytwarzania energii elektrycznej na statku - power management system.
Najważniejsze zadania PMS:
zapewnienie ciągłości zasilania ważnych odbiorników i zmniejszenie ryzyka zaniku zasilania
ograniczenie zużycia paliwa
zmniejszenie kosztów przeglądów i remontów
Najważniejsze funkcje PMS
kontrola rozdziału obciążeń pomiędzy agregaty
wyłączanie odbiorników mniej ważnych w czasie przeciążenia elektrowni okrętowej
redukcja obciążenia napędu głównego w czasie przeciążenia elektrowni okrętowej
Dodatkowe funkcje:
załączanie i wyłączanie zespołów prądotwórczych w zależności od aktualnego obciążenia elektrowni okrętowej
kontrola załączania odbiorników o dużych mocahc
automatyczny start po zaniku zasilania
regulacja częstotliwości
funkcje zabezpieczenia prądnic (przeciąznie, moc zwrotna)
awaryjny stop agregatu
Automatyzacja pracy kotłów pomocniczych na statku
Do zadań automatyzacji głównych okrętowych kotłów parowych (w zależności od stopnia zautomatyzowania siłowni) należą:
sterowanie zdalne procesami pracy kotła
samoczynne utrzymywanie zadanych parametrów
automatyczna kontrola instalacji obsługi
sygnalizacja zakłóceń
reagowanie na zakłócenia bądź zmiany zewnętrznych warunków wpływających na pracę obiektu automatyzacji
prowadzenia automatycznej dokumentacji przebiegu eksploatacji (prowadzenia dziennika kotłowego, prowadzenia dziennika zakłóceń i dziennika manewrowego)
Przy eksploatacji okrętowych parowych kotłów pomocniczych zarówno stopień automatyzacji jak i liczba zadań są z reguły zdecydowanie różne od spotykanych w przypadku automatyzacji kotłów głównych i są zazwyczaj od nich znacznie prostsze. Obiektem automatyzacji okrętowych kotłów parowych jest bardzo szeroko pojęty proces wytwarzania pary. prcoes ten jako obiekt sterowania dzieli się na dwa systemy główne i szereg systemów pomocniczych.
Systemami głównymi są:
system spalania (regulacja procesu spalania)
system parowo-wodny, (regulacja ciśnienia pary w kotle, temperatury wytwarzanej pary, poziomu wody w walczaku parowo-wodnym)
Systemami pomocniczymi natomiast są:
system przygotowania paliwa (oczyszczanie, podgrzewanie)
system przygotowania wody (regulacja temperatury wody zasilającej na poszczególnych stopniach, podgrzewanie, odgazowywanie, korygowanie składu chemicznego)
system przygotowania powietrza (podgrzewanie filtrowanie)
system oczyszczania powierzchni kotła stykających się ze spalinami (zdmuchiwanie sadzy, spłukiwanie wodą w kotłach utylizacyjnych)
Układ regulacji temperatury w instalacji chłodzenia i smarowania okrętowego silnika spalinowego.
Realizowane przez zawory termostatyczne (najczęściej trójdrożne) poprzez skierowanie czynnika do chłodniczy lub na by-pass.
Zawory występują w dwóch typach: z czujnikiem zewnętrznym albo wewnętrznym.
Każdy z typów zaworów może być zainstalowany jak zawór rozdzielający lub mieszający.

Automatyzacja systemów wirowania paliw ciężkich ALCAP i UNITROL. (ALCAP)
ALCAP - firmy Alfa Laval posiada: układ sterowania EPC, przetwornik zawartości wody w paliwie WT (water transducer) umieszczony na wylocie czystego paliwa z wirówki. Sygnał z przetwornika zawartości wody w paliwie przekazywany jest w sposób ciągły do układu sterowania, który określa odchylenia tego sygnału od wartości odniesienia. Nadmierna odchyłka od wartości odniesienia inicjuje spust wody z bębna lub jego odstrzelenie dla zapewnienia optymalnego efektu wirowania. Jeżeli woda wydzielająca się w bębnie osiągnie krawędź zestawu talerzy, to zawartość wody w odprowadzanym paliwie wzrośnie, a więc i sygnał z przetwornika WT gwałtownie wzrośnie osiągając wartość upustu. W tym momencie następuje otwarcie zaworu upustowego odprowadzenie wody z bębna
Automatyzacja systemów wirowania paliw ciężkich ALCAP i UNITROL. (UNITROL)
UNITROL - Westfalia, Jednostka sterująca nadzoruje wszystkie prace w bębnie wirówki, kontroluje poziom szlamu i wody. W wirówce Westfalia znajduje się czujnik próbkowania oczyszczanego oleju. Jeżeli czujnik wykryje brak wody, olej jest kierowany ponownie do bębna wirówki, jeżeli czujnik wykryje wodę następuje otwarcie zaworu wylotowego i odprowadzenie wody z wirówki. Próbkowanie wody odbywa się w równych odstępach czasu w cyklach wirowania.
System sterowania napędem głównym AutoChief i DENIS
(AutoChief)
AutoChief jest autonomicznym układem, który może być elementem składowym ogólnostatkowego zintegrowanego układu automatyki. Jest to system zdalnego sterowania silnikiem głównym, pozwala na sterowanie pracą, zabezpieczenie silnika i przekazywanie komend. System ten składa się z:
systemu bezpieczeństwa (Safety System) SG, chroniącego silnik przed uszkodzeniem na zasadzie jego:
-odciążenia, zwolnienia (Slow Down)
-odstawienia, z zapewnieniem możliwości ingerencji załogi (Shut Down)
Systemu zdalnego sterowania (Remote Control System), który pozwala na:
-sterowanie pracą SG zgodnie z przepisami i wymaganiami towarzystw klasyfikacyjnych
-automatyczny start, rewers, zatrzymanie, zadawanie prędkości, ograniczenie krytycznych, maksymalnych i minimalnych obrotów
-ograniczenie przyspieszeń, programowe zwiększanie i zmniejszanie obciążenia
Systemu telegrafów (Engine telegraph system) który służy do:
-przekazywania poleceń z dowolnego stanowiska sterowania (mostek, CMK, stanowisko awaryjne).
Dodatkowe opcjonalne wyposażenie:
-elektroniczny regulator prędkości obrotowej (digital governor system)
-drukarkę alarmów i rozkazów (order printer)
System sterowania napędem głównym AutoChief i DENIS
(DENIS)
DENIS
Brak wypracowanego standardu spowodował opracowanie koncepcji z zastosowaniem elektrycznego połączenia z silnikiem. Pozwala to na łatwe dostosowanie różnorodnych systemów zdalnego sterowania do projektowanych silników typu RTA (seria 2t marki Sulzer). Aprobata tej koncepcji zaowocowała wprowadzeniem w silnikach wysokoprężnych, elektrycznego interfejsu o nazwie DENIS (Diesel Engine CoNtrol and OptImizing Specification), który zawiera dane potrzebne do sterowania i kontroli silnika. Dzięki wprowadzeniu Denisa spełnione są wymagania każdego systemu zdalnego sterowania bez dodatkowych zmian w konstrukcji silnika. DENIS stanowi pewnego rodzaju unormowanie specyfikacji opisu technicznego różnego typu silników firmy Sulzer. Znajduje się w nim szczegółowy opis wszystkich sygnałów przychodzących jak również wychodzących z silnika potrzebnych do jego prawidłowego sterowania. Każdy sygnał pochodzący z silnika oraz do niego doprowadzany ma przypisaną etykietę w postaci numeru.
Podsumowując DENIS to specyfikacja autochiefa, która opisuje wszystkie sygnały wchodzące i wychodzące z silnika.
Systemy sterowania silnikami elektronicznymi Wartsila RT-flex i MAN B&W ME. (Po co?)
Podstawowym celem wprowadzenia silników sterowanych elektronicznie jest redukcja kosztów eksploatacji silnika oraz umożliwienie łatwego przystosowania silników do różnych warunków pracy. Można wyróżnić trzy główne obszary realizacji powyższego:
Podwyższenie niezawodności silnika:
monitorowanie “on-line” mająca zapewnić rozkład obciążenia pomiędzy cylindrami
aktywna ochrona “on-line” zabezpieczająca silnik przed przeciążeniem termicznym
ostrzeżenia o błędach i pokazywanie środków zaradczych
znaczące polepszenie pracy silnika w niskich stanach obciążenia
Zwiększenie efektywności kontroli emisji spalin:
emisja sprowadzona do spełnienia lokalnych wymagań
możliwości wprowadzania kolejnych udoskonaleń
Redukcja zużycia paliwa i oleju cylindrowego:
zoptymalizowanie pracy silnika we wszystkich stanach obciążenia
wydłużenie czasu eksploatacji silnika
mechaniczno - elektroniczne smarowanie tulei cylindrów silnika z kontrolą dozowania dawki do obciążenia
Silniki sterowane elektronicznie zapewniają:
właściwy wybór momentu i czasu wtrysku paliwa oraz jego dawki
dobór właściwego sterowania zaworem wydechowym
dozowanie oleju cylindrowego podawanego do tulei
Zalety sterowania elektronicznego:
optymalna praca silnika przy niskim obciążeniu
zmniejszenie zużycia paliwa i oleju cylindrowego
wpływanie na emisje szkodliwych związków w spalinach
łatwa zmiana trybów pracy silnika
diagnozowanie pracy silnika
Systemy sterowania silnikami elektronicznymi Wartsila RT-flex i MAN B&W ME. (układy sterowania i elementy Wartsila RT-flex i MAN B&W ME)
W MAN B&W ME silniki wyposażone są w układ sterowania:
zaworami powietrza rozruchowego
sekwencją rozruchu i przesterowania silnika
pomocniczymi sprężąrkami powietrza doładowującego
profilowanie wtrysku paliwa
siłownikami zaworów wydechowych
dozowaniem oleju cylindrowego
regulatorami prędkości obrotowej
Elementy silnika MAN B&W ME:
zasilacz hydrauliczny (HPS - Hydraulic Power Supply)
hydrauliczne bloki cylindrowe (HCU - Hydraulic Cylinder Units)
System sterowania silnikiem (ECS - Engine Control System), sterujący następującymi układami:
-Elektronicznym profilowaniem wtrysku paliwa (EPIC - Electronically Profiled Injection)
-Napędem zaworu wydechowego
-Modułami zwiększającymi ciśnienie paliwa
-Rozruchem i przesterowaniem silnika
-Funkcjami regulatora prędkości obrotowej
-Zaworami powietrza rozruchowego
-Pomocniczymi sprężarkami powietrza doładowującego
System czujników położenia wału korbowego i pomiaru prędkości obrotowej
Elektroniczny system dozowania oleju cylindrowego (Alpha Lubricator)
Lokalny panel obsługi (LOP - Local Operating Panel)
W silnikach Wartsila RT-flex wszystko jest bardzo podobne lecz do sterowania użyty jest WECS (Wasrtsila Engine Control System) oraz/lub (jeśli brak jakichś komponentów w WECS) DENIS