Radiolokacja
Informacja o położeniu obiektu jest użyteczna tylko wtedy, gdy znany jest układ odniesienia, w którym zostało wyznaczone. Najczęściej określa się je w kartezjańskim układzie współrzędnych (x,y,z), którego początek pokrywa się z centrum fazowym anteny odbiorczej wykorzystywanego radaru a oś “x” wskazuje kierunek północny N. Wielkościami mierzonymi przez standardowy system monostatycznej radiolokacji aktywnej z pasywną odpowiedzią (radiolokacji pierwotnej) są odległość R do obiektu O, kąt azymutalny (fi) i kąt podniesienia gamma. Wielkościami pochodnymi są: odległość azymutalna D=R(cos gamma), wysokość h=Rsin(gamma) oraz współrzędne x=Rcos(fi)cos(gamma) oraz y=Rsin(fi)cos(gamma) i z=Rsin(gamma).
Obecnie istnieją dwa obowiązujące systemy oznaczania zakresów częstotliwości. IEEE preferuje system oznaczeń wywodzący się z historii, którego celowo niesystematyczny podział liter do oznaczania pasm pochodzi częściowo z czasów 2 wojny światowej, a jego wybór miał początkowo służyć utajnieniu używanych częstotliwości.
W ramach NATO stosowana jest nowsza tabela pasm częstotliwości, której granice pasm są dostosowane do technologii i możliwości pomiarowych w różnych zakresach częstotliwości. Granice pasm są rozłożone w przybliżeniu logarytmicznie, a system jest otwarty ku górze , więc łatwo można wyznaczyć kolejne pasma.
Pasma A i B (radary pasma HF i VHF)
Pasma radarowe poniżej 300 MHz mają długą tradycję historyczną, ponieważ pierwsze radary były tu budowane przed i w czasie 2 wojny światowej. Zakres częstotliwości odpowiadał opanowanym w tym czasie technologiom wysokich częstotliwości. Później zaczęto jest stosować w radarach wczesnego ostrzegania o bardzo dużym zasięgu, tzw. radarach Over The Horizon (OTH). Ponieważ dokładność wyznaczania kąta zależy od stosunku długości fali do rozmiaru anteny, radary te nie mogą spełnić wysokich wymagań dotyczących dokładności. Anteny tych radarów są jednak bardzo duże, a ich długość może wynosić nawet kilka kilometrów. W tym przypadku działają specjalne, nietypowe warunki propagacji, które ponownie zwiększają zasięg radaru kosztem dokładności. Ponieważ te zakresy częstotliwości są gęsto zajmowane przez służby radiokomunikacyjne, szerokość pasma tych radarów jest stosunkowo niewielka. Obecnie te zakresy częstotliwości mają szczególne znaczenie militarne, ponieważ stosowane obecnie technologie stealth (tzw. bombowce stealth) mają tu bardzo niewielki (czasem wręcz odwrotny) wpływ.
Pasmo C (radary pasma UHF)
Dla tego zakresu częstotliwości (od 300 MHz do 1GHz) opracowano specjalistyczne radary, które są wykorzystywane jako wojskowe radary wczesnego ostrzegania, np. w MEADS (systemie obrony powietrznej średniego zasięgu), lub w obserwacji pogody jako profilery wiatru. Częstotliwości te są tylko w niewielkim stopniu tłumione przez zjawiska pogodowe, dzięki czemu mają duży zasięg. Nowsze metody, tzw. radary ultraszerokopasmowe, nadają bardzo szerokopasmowo w paśmie od A do C przy bardzo niskiej mocy impulsu i są wykorzystywane głównie do badań materiałów technicznych lub częściowo w archeologii jako radary penetrujące grunt (GPR).
Pasmo D (radar pasma L)
Pasmo to najlepiej sprawdza się w przypadku nowoczesnych lotniczych radarów rozpoznawczych dalekiego zasięgu, których zasięg wynosi znacznie ponad 400 km (w przybliżeniu 250NM). Stosunkowo niewielkie zakłócenia ze strony cywilnych służb radiowych umożliwiają szerokopasmowe promieniowanie o bardzo dużej mocy. W tym przypadku, aby uzyskać jeszcze większy zasięg, często stosuje się modulację wewnątrz impulsową impulsu nadawczego. Jednak ze względu na krzywiznę Ziemi praktyczny zasięg tych radarów jest znacznie mniejszy na małych wysokościach, ponieważ cele te są wtedy zasłonięte przez horyzont radaru.
W kontroli ruchu lotniczego w tym paśmie częstotliwości znajdują się radary trasowe lub radary nadzorujące trasę lotniczą (ARSR). W połączeniu z monopulsowym radarem obserwacji wtórnej (MSSR), radary te działają ze stosunkowo dużą, wolno obracającą się anteną.
Pasmo E/F (radar pasma S)
W paśmie częstotliwości od 2 do 4 GHz tłumienie atmosferyczne jest nieco większe niż w paśmie D. W tym przypadku radary potrzebują znacznie większej mocy nadawczej, aby osiągnąć duże zasięgi. Przykładem jest wojskowy “radar średniej mocy” (MPR) o mocy impulsu do 20MW. W tym zakresie zaczynają się już znaczne zakłócenia spowodowane zjawiskami pogodowymi. Dlatego też pierwsze radary opadowe już się tu znajdują, choć są one wykorzystywane głównie w obszarach podzwrotnikowych i zwrotnikowych, ponieważ trzeba tu znaleźć kompromis między współczynnikiem odbicia a tłumieniem penetracji.
Specjalne radary rozpoznawcze kontroli ruchu lotniczego o średnim zasięgu ok. 100 km (50 …60 NM), takie jak radar kontroli lotniska (ASR), pomagają kontrolerom ruchu lotniczego w monitorowaniu specjalnych stref wokół lotniska.
Pasmo G (radar pasma C)
Na ten zakres częstotliwości budowane są mobilne wojskowe radary pola walki o krótkim i średnim zasięgu. Anteny są na tyle małe, że można je szybko i precyzyjnie rozmieszczać w celu naprowadzania broni. Wpływ zjawisk pogodowych jest bardzo duży, dlatego radary wykorzystywane do celów wojskowych są zwykle wyposażone w anteny o polaryzacji kołowej. W tym zakresie częstotliwości pracuje również większość radarów opadów atmosferycznych w klimacie umiarkowanym.
Pasmo I/J (radar pasma od X do Ku)
W zakresie częstotliwości od 8 do 12 GHz stosunek długości fali do rozmiaru anteny jest korzystniejszy. Wystarczającą dokładność kątową można uzyskać przy użyciu bardzo małych anten, co sprzyja zastosowaniu wojskowemu jako radaru pokładowego. Z drugiej strony, anteny radarów naprowadzania pocisków, które są bardzo duże w stosunku do długości fali, są wciąż na tyle łatwe w obsłudze, że można je uznać za przenośne.
Ten zakres częstotliwości jest wykorzystywany do celów cywilnych i wojskowych, głównie w systemach radarowych nawigacji morskiej. Małe, tanie i szybko obracające się anteny zapewniają wystarczający zasięg z bardzo dobrą precyzją. Anteny mogą być prostymi antenami szczelinowymi lub antenami typu patch.
W przestrzeni kosmicznej ten zakres częstotliwości jest również wykorzystywany przez radar z anteną syntetyczną (SAR) do zwiadu wojskowego oraz do pomiarów geograficznych powierzchni Ziemi. Szczególnym zastosowaniem radaru ISAR (Inverse Synthetic Aperture Radar) jest monitorowanie oceanów w celu zapobiegania ich zanieczyszczeniu.
Pasmo K (radary pasma K i Ka)
Wraz ze wzrostem częstotliwości transmisji wzrasta tłumienie w atmosferze, ale zwiększa się możliwa dokładność i rozdzielczość zasięgu. Nie można już osiągać dużych odległości. Zastosowania radaru w tym zakresie częstotliwości obejmują radar nadzoru lotniska, znany również jako radar ruchu naziemnego (SMR) lub (jako część) urządzenia do wykrywania powierzchni lotniska (ASDE). Dzięki bardzo krótkim impulsom transmisyjnym, trwającym kilka nanosekund, uzyskuje się doskonałą rozdzielczość zasięgu, dzięki czemu kontury samolotów i pojazdów są już widoczne na ekranie.
Pasmo L (Pasmo V)
Ze względu na rozpraszanie cząsteczek w atmosferze (w tym przypadku przez wodę jako wilgoć) fale elektromagnetyczne ulegają tu bardzo silnemu tłumieniu. Zastosowania radaru w tym przypadku są ograniczone do zasięgu kilkudziesięciu metrów.
Pasmo M (pasmo W)
Można tu zaobserwować dwa zjawiska tłumienia atmosferycznego. Maksimum tłumienia występuje przy około 75 GHz, a względne minimum przy około 96 GHz. Obie częstotliwości są praktycznie wykorzystywane. Radary bliskiego zasięgu o częstotliwości około 75-76 GHz są wykorzystywane w samochodach jako urządzenia wspomagające parkowanie, hamowanie i automatyczne zapobieganie wypadkom. To wysokie tłumienie spowodowane rozpraszaniem cząsteczkowym (w tym przypadku przez cząsteczkę tlenu O2) zapobiega wzajemnym zakłóceniom spowodowanym masowym użyciem tych radarów.
Pasmo N
Zakres 122 GHz jest kolejnym pasmem ISM-Band przeznaczonym do zastosowań w technice pomiarowej. Poniewaź w technologii ultrawysokich częstotliwości mówi się o zakresie terahercowym od 100 GHz = 0,1 THz. Moduły terahercowe są stosowane na przykład w tzw. skanerach ciała, w kontroli jakości już zapakowanych przedmiotów na linii montażowej (fluoroskopia opakowania), w ocenie grubości powłok ochronnych, laminatów, a nawet powłok czekoladowych oraz jako detektor ciał obcych w żywności. Skanery ciała wykorzystują fakt, że częstotliwości terahercowe mogą z łatwością przenikać przez suche i nieprzewodzące substancje, ale ze względu na wilgotność skóry nie mogą przeniknąć głębiej niż na kilka milimetrów. Niestety, IEEE nie podało jednolitej nazwy dla tego zjawiska.

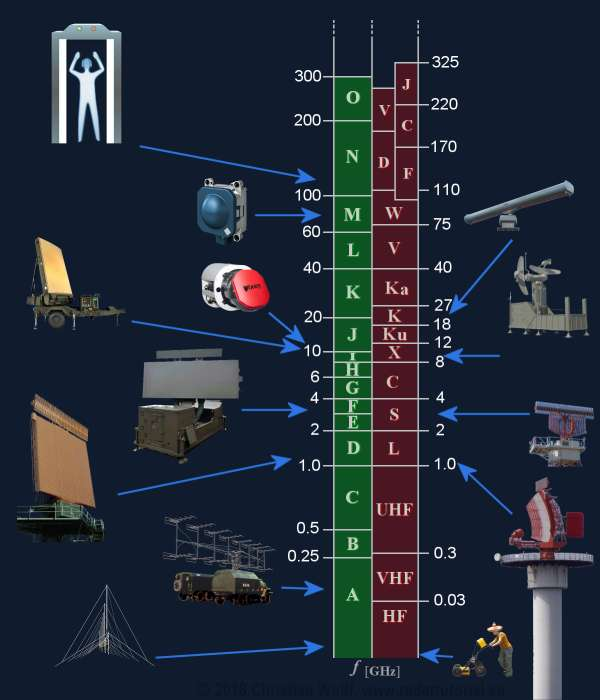
Wykaz pasm częstotliwości najczęściej wykorzystywanych w urządzeniach (systemach) radiolokacyjnych.
Radiolokacja:
Pierwotna
monostatyczna
bistatyczna
multistatyczna
Wtórna
systemy odzewowe
system identyfikacyjny IFF
transmisja satelitarna
Bierna
rozpoznanie radioelektroniczne
pasywna (PCL)
System bistatyczny - wymaganą w tym systemie separację pomiędzy torami nadawczymi i odbiorczym zapewniano przez rozmieszczenie anten nadawczej i odbiorczej w dostatecznej odległości, co niewątpliwie komplikowało konstrukcję systemu i utrudniało dookólną obserwację.
Ze względu na unikatowe właściwości odbijające niektórych obiektów, co doprowadziło do wyodrębnienia się specjalnej wersji radiolokacji bistatycznej określanej akronimem FSR (Forward Scattering Radiolocation).
Układ duplexera (przełącznik antenowy N/O) spowodował wzrost roli systemu monostatycznego. Do nadawania i odbioru wykorzystywana jest ta sama antena dołączana do nadajnika i odbiornika poprzez duplexer D. Dzięki temu możliwa była obserwacja trójwymiarowej przestrzeni łatwo realizowana poprzez mechaniczny obrót anteny w płaszczyźnie azymutalnej. System multistatyczny to system radiolokacji pierwotnej z jednym nadajnikiem i kilkoma rozmieszczonymi w przestrzeni odbiornikami, łączący w sobie zalety systemów monostatycznego i bistatycznego.
Radiolokacja wtórna jest w istocie radiolokacją aktywną z aktywną odpowiedzią. Składowymi systemu radiolokacji wtórnej jest urządzenie zapytujące (ang. interrogator) i urządzenie odzewowe (ang. transponder) umieszczone na pokładzie identyfikowanego obiektu np. samolotu.
Nadajnik interrogatora wysyła w kierunku obiektu impulsowy sygnał zapytujący o częstotliwości nośnej f1 i odpowiedniej strukturze. W zależności od struktury sygnału zapytującego transponder wysyła automatycznie w kierunku interrogatora odpowiedni sygnał odzewowy o częstotliwości nośnej f2 zbliżonej do f1. Sygnał ten zawiera najczęściej dane o przynależności obiektu i jego aktualnej pozycji. Klasycznym przykładem omawianego systemu jest szeroko wykorzystywany w lotnictwie wojskowym system IFF (Identification Friend-Foe). Systemy działające podobnie jak system radiolokacji wtórnej są także szeroko wykorzystywane w technice satelitarnej, głównie do łączności ze sztucznymi satelitami Ziemi.
Rozpoznanie radioelektroniczne będące rodzajem radiolokacji biernej opiera się na rejestrowaniu sygnałów (fal elektromagnetycznych) wytwarzanych przez różnego rodzaju środki łączności radiowej i fal towarzyszących różnorakim zjawiskom fizycznym. Przykładem jest rejestracja startów rakiet balistycznych. Wyrzucane przez silniki rakietowe strumienie zjonizowanego gazu są źródłem silnej fali elektromagnetycznej rozchodzącej się na bardzo duże odległości. Maksimum widmowej gęstości mocy tej fali występuje w zakresie 30MHz. Na podstawie opóźnień czasowych z jakimi front tej fali dociera do kilku rozmieszczonych na kuli ziemskiej stacji nasłuchowych można dość dokładnie określić położenie platformy startowej. Aktualnie rozpoznanie radioelektroniczne prowadzi się w bardzo szerokim zakresie częstotliwości np. od 300kHz do 50GHz. Niewątpliwie, stanowi ono bardzo istotne uzupełnienie rozpoznania termowizyjnego prowadzonego w zakresie podczerwieni.
Radiolokacja pasywna to system, który wykorzystuje “okazjonalne” nadajniki jako źródło fali elektromagnetycznej oświetlającej wybrany wycinek (3D) przestrzeni. Jako przykład okazjonalnych nadajników często wymieniane są nadajniki cyfrowej telewizji. Z racji wykorzystywania okazjonalnych nadajników systemy radiolokacji biernej są relatywnie tanie i co najważniejsze trudne do wykrycia i zniszczenia.
Do pomiaru odległości najczęściej wykorzystuje się sygnały ciągłe z wewnętrzną modulacją częstotliwości i sygnały impulsowe. Z kolei sygnały impulsowe mają najczęściej postać paczek złożonych z krótkich impulsów wielkiej częstotliwości lub są względnie długimi impulsami radiowymi z wewnętrzną liniową modulacją częstotliwości (LFM-Linear Frequency Modulation). Dzięki wewnętrznej modulacji o dostatecznie dużej dewiacji sygnały LFM charakteryzują się szerokim widmem co umożliwia ich efektywną kompresję w dziedzinie czasu.
Jako pierwszą rozważmy ideę pomiaru względnie dużych odległości za pomocą radaru impulsowego, z przełączaną anteną pracującego tak jak na ilustracji powyżej.
Załóżmy, że nadajnik stacji wysyła poprzez antenę w kierunku obiektu O energię elektromagnetyczną w postaci impulsów radiowych o częstotliwości nośnej f i czasie trwania ti.
Impulsy te określa się mianem sygnału sondującego. Część energii sygnału sondującego po odbiciu od obiektu O powraca do anteny systemu, która w międzyczasie została przełączona do wrót odbiornika. Sygnał odbity (echo) jest opóźniony względem sygnału sondującego o czas top=2R/c.
Resolution cell, jeśli deltaT=ti to obiekty nie są rozróżnialne.
Radiowysokościomierz niewielkiego zasięgu jako przykład radaru z falą ciągłą zmodulowaną częstotliwościowo. Jednym z głównych parametrów nawigacyjnych wykorzystywanych w procesie lądowania samolotu jest wysokość H lotu, rozumiana jako najkrótsza odległość pomiędzy centrum fazowym anteny radiowysokościomierza a powierzchnią ziemi. Pomiar wysokości odbywa się według podstawowej zasady radiolokacji pierwotnej polegającej na wykorzystaniu informacji zawartej w sygnale echa odbitego od powierzchni ziemi.
Nadajnik radiowysokościomierza wytwarza sygnał mikrofalowy, który poprzez antenę nadawczą emitowany jest w kierunku ziemi. Część tego sygnału po odbiciu od powierzchni ziemi dociera poprzez antenę odbiorczą do odbiornika, do którego doprowadzana jest również niewielka część nadawanego sygnału jako sygnał odniesienia. W wyniku zmieszania sygnałów odbieranego i odniesienia uzyskuje się sygnał zawierający składową o częstotliwości różnicowej, która jest proporcjonalna do czasu opóźnienia fali na drodze: antena nadawcza-ziemia- antena odbiorcza.
Do pomiaru niewielkich wysokości, Hmax<= 1500 m, z reguły wykorzystywane są wysokościomierze pracujące z falą ciągłą zmodulowaną częstotliwościowo (CW/FM). Omawiany radiowysokościomierz umożliwia równoczesne wyznaczanie wysokości lotu H i prędkości opadania (zniżania). Dzięki wykorzystaniu wysokościomierza CW/FM wykorzystującego dwie wzajemnie separowane anteny w zakresie pomiaru wysokości 0 : Hmax nie występuje tzw. strefa martwa, bardzo istotna dla procesu lądowania. Naturalnie, strefa ta nie odgrywa ważniejszej roli w przypadku pomiarów dużych wysokości, które najczęściej wykonywane są za pomocą radiowysokościomierzy impulsowych z jedną, przełączoną anteną. Dotychczas przyjęto milcząco założenie, że fale padające i odbita rozchodzą się wzdłuż pojedynczych promieni r1 i r2 prostopadłych do powierzchni ziemi, a odbicie od niej ma charakter punktowy. W rzeczywistości charakterystyki kierunkowości obu anten mają stożkowy kształt o szerokości kątowej fi 3dB = 40 : 50 stopni. Oznacza to, że antena nadawcza opromieniowuje względnie duży fragment powierzchni ziemi, które poszczególne elementarne wycinki znajdują się w różnych odległościach od anteny odbiorczej. Ponadto, zespolone współczynniki odbicia od tych elementarnych wycinków mogą się znacząco różnić tak co do amplitudy, jak i fazy. W tym miejscu nasuwa się wniosek, że w celu ograniczenia wpływu odbić od dalej położonych elementarnych wycinków ziemi należy zmniejszyć szerokości kątowe fi 3dB wiązek charakterystyk antenowych. Takie rozumowanie jest zasadne tylko przy założeniu, że lot samolotu odbywa się dokładnie w płaszczyźnie horyzontalnej. Przy zbyt wąskich wiązkach antenowych wszelkie przechylenia samolotu będą powodować zauważalne błędy określenia wysokości wynikającego z skośnego padania dominującej części energii fali na powierzchnię ziemi. W następstwie przechylenia byłaby mierzona nie faktyczna wysokość H, a tzw. odległość skośna (slant distance).
Nierównomierne co do amplitudy i fazy odbicie od względnie dużego fragmentu ziemi sprawia, że sygnał docierający do anteny odbiorczej jest przypadkowo zniekształcony. W nowoczesnych wysokościomierzach CW/FM problem ten rozwiązuje się stosując odpowiednio przestrajany filtr pasmowo-przepustowy FPP zamiast stacjonarnego filtru FDP, charakteryzującego się względnie szerokim pasmem przenoszenia 0 : fHmax. W dalszych rozważaniach, podobnie jak w literaturze, filtr ten określa się mianem wąskopasmowego filtru śledzącego w dziedzinie częstotliwości.
Standardowe metody wyznaczania współrzędnych kątowych obiektów. Wyznaczanie współrzędnych kierunkowych (kątowych: azymutalnego fi i podniesienia gamma, obiektu odbywa się, ogólnie mówiąc, pośrednio, tj. poprzez wyznaczenie kierunku, w którym antena wypromieniowała sygnał sondujący i z którego odebrała sygnał echa. Dla możliwie dokładnego wyznaczenia tego kierunku wiązka główna charakterystyki kierunkowości anteny powinna być jak najwęższa. Niestety nie jest to łatwe do osiągnięcia ze względu na konieczność zapewnienia odpowiednio dużego stosunku wymiarów apertury anteny do długości fali. W urządzeniach radiolokacyjnych wykorzystujących anteny w postaci płaskich, wieloelementowych szyków, zadanie to jest nieco łatwiejsze do rozwiązania, a to dzięki możliwości równoczesnego kształtowania po stronie odbiorczej dwóch charakterystyk kierunkowości tj. sumacyjnej i różnicowej.
Wyznaczanie pozycji obiektu metodami radiolokacji biernej (passive radar) Polega na wykorzystaniu sygnałów emitowanych przez źródła zewnętrzne, takie jak nadajniki radiowe, telewizyjne czy satelitarne, do określenia położenia obiektu. W przeciwieństwie do aktywnej radiolokacji, gdzie radar sam emituje sygnały, radiolokacja bierna polega na analizie sygnałów odbitych od obiektów.
DOA (Direction of Arrival) - metoda ta polega na określeniu kierunku, z którego nadchodzi sygnał odbity od obiektu. Wykorzystuje się do tego zestaw anten, które mierzą różnicę fazowe lub czasowe przybycia sygnału do poszczególnych anten.
TDOA (Time of Difference of Arrival) - ta metoda polega na pomiarze różnicy czasu przybycia sygnału do różnych odbiorników. Na podstawie tych różnic można wyznaczyć pozycję obiektu. Jest to metoda często stosowana w systemach multistatycznych, gdzie wykorzystuje się wiele odbiorników rozmieszczonych w różnych miejscach.
FDOA (Frequency Difference of Arrival) - ta metoda polega na analizie różnic częstotliwości sygnałów odbieranych przez różne odbiorniki. Dzięki temu można określić prędkość i pozycję obiektu.
Ponadto np. metoda najmniejszych kwadratów, metoda hybrydowa, metoda największego spadku.
Skuteczna powierzchnia odbicia sigmaB(m2) (SPO) obiektów wykrywanych za pomocą monostatycznego i bistatycznego systemów radiolokacyjnych to kluczowy parametr w ocenie zdolności obiektu do odbijania fal radarowych. SPO zależy od kilku czynników, takich jak wielkość, kształt, materiał obiektu oraz kąt padania fal radarowych.
Monostatyczne systemy radiolokacyjne - nadajnik i odbiornik znajdują się w tym samym miejscu. SPO w takich systemach jest określana przez ilość energii odbitej z powrotem do źródła. Wartość SPO jest maksymalna, gdy fale radarowe padają prostopadle na powierzchnię obiektu.
Bistatyczne systemy radiolokacyjne - nadajnik i odbiornik są rozmieszczone w różnych miejscach. SPO w tych systemach zależy od kąta między kierunkiem padania fal a kierunkiem odbioru. Wartość SPO może być różna w zależności od geometrii układu i właściwości obiektu.
Monostatyczne systemy: SPO jest zazwyczaj większa, gdyż energia odbita wraca bezpośrednio do odbiornika.
Bistatyczne systemy: SPO może być mniejsza lub większa w zależności od kąta padania i odbioru fal co może prowadzić do bardziej złożonych analiz.
Skuteczna monostatyczna lub bistatyczna powierzchnia odbicia obiektu sigmaB w m2 (Radar Cross Section).
Ei - wektor natężenia fali płaskiej padającej na obiekt
Es - oznacza wektor natężenia pola elektrycznego fali odbitej, docierającej do anteny jednostki odbiorczej, a R jest odległością pomiędzy obiektem i jednostką odbiorczą.
Powierzchnia sigmaB jest miaą zdolności obiektu do odbijania energii padającej na niego fali elektromagnetycznej w kierunku odchylonym od kierunku padania o kąt Beta. W przypadku systemu monostatycznego kąt bistatyczny Beta=0 i odpowiednio sigmaB—> sigmaM. Występujące w tym określeniu pojęcie “odbicia fali elektromagnetycznej” jest synonimem zjawiska retransmisji rozumianego następująco. Padająca na obiekt fala elektromagnetyczna wywołuje na jego powierzchni prądy przewodzenia i przesunięcia, które są zależne od rodzaju powierzchni (przewodnik, dielektryk, …) oraz kształtu i wielkości obiektu. Z kolei prądy te są źródłem wtórnego, rozproszonego promieniowania. Naturalnie, w przypadku obiektu o złożonym kształcie (np. samolotu) pod ogólnym pojęciem odbicia kryje się wiele odbić cząstkowych wzajemnie ze sobą interferujących. Odbicia cząstkowe, ze względu na kształt i wielkość powierzchni odbijającej obiektu, mogą mieć różny fizyczny charakter. Na przykład w przypadku śmigłowca część energii odbija się od jego kadłuba, a część od obu wirników tj. głównego i statecznikowego. Odbicie od kadłuba z reguły ma charakter aperiodyczny, a odbicie od wirników może mieć charakter rezonansowy. Efekt rezonansowego (silnego) odbicia występuje w przypadku, gdy długość łopat wirnika jest równa w przybliżeniu alfa/2 lub jej wielokrotności, gdzie alfa jest długością fali. W zależności od kierunku obserwacji obiektu jedno z tych odbić może być dominujące. Podobnie, w przypadku rakiety odbicie od jej przedniej, stożkowej powierzchni jest z reguły słabsze w porównaniu z odbiciem od jej walcowej powierzchni bocznej.
Powyższe przykłady ilustrują istotny dla praktyki fakt, że sigmaB jest wielkością zależną od kierunków oświetlenia i obserwacji obiektu (oddalonych od siebie o kąt bistatyczny beta), jak również od polaryzacji i częstotliwości oświetlającej go fali. Innymi słowy każdy obiekt przy ustalonej częstotliwości i polaryzacji fali oświetlającej oraz zadanym kierunku oświetlenia ma właściwą sobie charakterystykę kierunkowości.
Obiekty wykrywane metodami radiolokacyjnymi wygodnie jest klasyfikować wg. kryterium wyznaczania ich efektywnej powierzchni odbicia.
Wykrywane obiekty:
Elementarne
| Złożone
|
Skuteczna powierzchnia odbicia obiektu wyznaczona dla systemu monostatycznej radiolokacji pierwotnej. Skuteczna powierzchnia odbicia wymienionych obiektów elementarnych może być wyznaczana zarówno teoretycznie jak i eksperymentalnie. W ostatnich dekadach dominującą rolę spełniała i spełnia radiolokacja monostatyczna. Wykorzystywana w jej równaniu zasięgowym efektywna powierzchnia sigmaM obiektu była przedmiotem licznych prac.
Sferyczna soczewka Lunebura z przewodzącym ekranem ???
Wszystkie obiekty obserwowane metodami radiolokacyjnymi wygodnie jest rozważać jako punktowe lub rozłożone. Punktowymi nazywa się obiekty, których liniowe i kątowe wymiary są znacznie mniejsze od odpowiednich wielkości określających zdolność rozdzielczą systemu radiolokacyjnego w odległości i w mierze kątowej. Warunek ten ma prostą interpretację fizyczną. Za punktowe uważa się takie obiekt, które w praktyce nie zwiększają długości odbitego sygnału (echa) i nie powodują zauważalnej zmiany jego widma w porównaniu z widmem sygnału odbitego od obiektu (celu) skupionego w jednym punkcie. Przykładami obiektów punktowych mogą być sztuczne satelity Ziemi i samoloty znajdujące się na dużych odległościach względem stacji radiolokacyjnej. Łatwo uzasadnić, że pojęcie obiektu punktowego nie jest absolutnym. Na przykład samolot obserwowany przez radar podejścia na dużej odległości jest obiektem punktowym i przestaje nim być w miarę zbliżania się do pasa lotniskowego tj. przy odległości rzędu kilkuset metrów. Odpowiednio, obiektami rozłożonymi nazywa się obiekty, które nie spełniają omówionych wyżej warunków odnoszących się do obiektów punktowych.
W radiolokacji najczęściej dzieli się je na powierzchniowe (np. terenowe) lub objętościowe. Klasycznym przykładem obiektu objętościowego jest unoszący się bąbel nagrzanego, turbulencyjnego powietrza. Naturalnie skuteczną powierzchnią odbicia obiektów rozłożonych wyznacza się eksperymentalnie. Ze zrozumiałych powodów wyniki dotyczące współczesnych rakiet, samolotów i okrętów pokrytych warstwami antyradiacyjnymi (technologia stealth) nie są publikowane.
Równania zasięgów systemów radiolokacji pierwotnej i wtórnej
Pod pojęciem równania zasięgowego, nazywanego potocznie równaniem zasięgu, rozumie się zależność matematyczną opisującą wpływ różnych parametrów systemu radiolokacyjnego (jego potencjału energetycznego), efektywnej powierzchni odbici obiektu i warunków propagacyjnych na maksymalną odległość (zasięg) Rmax pomiędzy stacją radiolokacyjną i obiektem , przy której obiekt jest jeszcze wykrywalny
R max - zasięg
P nad- moc sygnału sondującego doprowadzanego do anteny nadawczej
G nad- zysk energetyczny anteny nadawczej
A odb- powierzchnia skuteczna anteny odbiorczej
P odb (min)- minimalna moc sygnału echa, dla której odbiornik jest w stanie wyróżnić ten sygnał z tła przenikających równocześnie zakłóceń.
A ef (Ob) - efektywna powierzchnia odbicia - zdolność wykrywanego obiektu do odbijania dochodzącego do niego sygnału sondującego (fali elektromagnetycznej).
[Równania zasięgu systemu radiolokacji pierwotnej]
Innym czynnikiem ograniczającym zasięg jest krzywizna powierzchni Ziemi. Istotę tego ograniczenia przy założeniu, że fala elektromagnetyczna rozchodzi się po linii prostej (nie występuje efekt refrakcji).
Załóżmy, że antena stacji radiolokacyjnej jest zawieszona na wysokości h, a wykrywany obiekt leci na wysokości H. Przy tym założeniu obiekt będzie jeszcze widoczny, a promień fali sygnału sondującego ( jak również sygnału echa) będzie styczny do powierzchni Ziemi w punkcie C. Zasięgiem geometrycznym (horyzontalnym) nazywa się odległość między punktami A i B, w których znajdują się antena stacji radiolokacyjnej i obiekt odpowiednio.
AB = AC+CB
gdzie:
[ ppp]
W radiolokacji naziemnej spełnione są warunki h « Rz i H« Rz co umożliwia uproszczenie:
[pppp]
refrakcja ujemna = subrefrakcja
Równanie zasięgu systemu radiolokacji wtórnej
Typowym przykładem systemu radiolokacji wtórnej, szeroko wykorzystywanego w lotnictwie wojskowym i marynarce wojennej, jest system IFF (Identification Friend-Foe), w którym sygnał zapytujący, przesyłany jest na częstotliwości nośnej f1= 1030MHz a odpowiedź transpondera na częstotliwości nośnej f2= 1090 MHz. Z racji niewielkiego odstępu pomiędzy częstotliwościami f1 i f2 do odbioru i nadawania wykorzystywana jest ta sama antena, której charakterystyka kierunkowości ma 3dB szerokość rzędu 30 stopni w płaszczyźnie horyzontalnej.
[pppp]
Współczynnik tłumienia fali elektromagnetycznej przez troposferę
Jedną z głównych przyczyn tłumienia fali elektromagnetycznej w troposferze jest absorpcja jej energii przez cząsteczki tlenu O2 i pary wodnej (wody) H2O. W drugiej kolejności wymienia się rozpraszanie energii przez unoszące się troposferze gazy, na przykład dwutlenek węgla CO2 i różnego rodzaju pyły (zanieczyszczenia) przemysłowe.
Sygnały mikrofalowe emitowane przez naziemne i pokładowe urządzenia systemu radiolokacji wtórnej pracującego w modach 3/A i C
Naziemne (nawodne) urządzenia zapytujące systemu radiolokacji wtórnej (SSR- Secondary Surveillance Radar) wysyła w kierunku samolotu sygnał mikrofalowy o częstotliwości nośnej f1= 1030 +- 8,5MHz zmodulowany amplitudowo sygnałem impulsowym Ua(t) o przebiegu podobnym do poniższego:
[ppp]
Sygnał ten, nazywamy potocznie modem 3/A, składa się z trzech impulsów mikrofalowych P1, P2 i P3 o jednakowych długościach (czasach trwania), których amplitudy są zależne od kierunku emisji fali. Ten uniwersalny mod jest wykorzystywany zarówno w lotnictwie cywlinym jak i wojskowym. Jeżeli odstęp czasowy (interwał) pomiędzy impulsami P1 i P3 zostanie zwiększony z 8 mikrosekund do 21 mikrosekund, to taki sygnał określa się mianem sygnału zapytującego modu C.
W charakterystyce kierunkowości (promieniowania) odpowiedniego układu antenowego wyróżnia się wiązkę główną (ang. interrogator beam) i niezależnie emitowaną wiązkę odniesienia (podświetlającą) o znacznie szerszym pokryciu kątowym i możliwie małym poziomie mocy. Jednakże, wiązka odniesienia (ang.control beam) powinna z dostatecznym nadmiarem przewyższać listki boczne charakterystyki kierunkowości. Impulsy P1 i P3 są emitowane przez wiązkę odniesienia.
W wyniku porównania amplitud impulsów P1 i P2 odebranych przez odbiornik pokładowego urządzenia odzewowego uzyskuje się informację o położeniu samolotu względem wiązki głównej, a tym samym podejmowana jest decyzja o udzieleniu lub nie udzieleniu odpowiedzi. Samolot znajdujący się w obszarze wiązki głównej, po odebraniu sygnału zapytującego modu 3/A, wysyła w kierunku stacji naziemnej swój czterocyfrowy sygnał identyfikacyjny. W przypadku odebrania sygnału zapytującego modu C jako odpowiedź przekazywany jest kod wysokości lotu wyrażonej w stopach. Informacje te przekazywane są za pomocą zmodulowanego amplitudowo (impulsowego) sygnału mikrofalowego o częstotliwości nośnej f2= 1090 +- 8,5MHz.
Urządzenie pokładowe systemu odzewowego (ang. transponder).
Stacja naziemna ATC (Air Traffic Control).
Bistatyczne systemy radiolokacyjne
Monostatycznym (jednopozycyjnym) systemem radiolokacyjnym nazywa się system radiolokacji pierwotnej (aktywnej z pasywną odpowiedzią), którego anteny nadawcza i odbiorcza znajdują się w tym samym miejscu. Innymi słowy odległość pomiędzy centrami fazowymi tych anten jest niewspółmiernie mała w porównaniu z dokładnością wyznaczania odległości. W myśl tego kryterium bistatycznym (dwupozycyjnym) systemem radiolokacyjnym nazywa się system radiolokacji pierwotnej, którego anteny nadawcza i odbiorcza są rozmieszczone w dwóch, znacząco odległych od siebie miejscach. Przykładem najprostszego systemu bistatycznego jest system utworzony z systemu monostatycznego poprzez “wyniesienie” jego jednostki odbiorczej na znaczną odległość. Bardziej rozbudowanym jest system multistatyczny złożony z radaru monostatycznego i dodatkowej jednostki odbiorczej (anteny z odbiornikiem) umieszczonej na dostatecznie dużej odległości.
Jednostki odbiorcze systemów bistatycznych są pasywne, co utrudnia ich wykrycie i ewentualne zniszczenie. System bistatyczny znalazł liczne zastosowania w szeroko rozumianej artylerii rakietowej i systemach wykrywania sztucznych satelitów Ziemi.
System bistatyczny, w porównaniu z odpowiednim systemem monostatycznym wyróżnia się:
zwiększonym prawdopodobieństwem wykrycia obiektów o małej powierzchni odbicia
możliwością zapewnienia skrytości działania “tzw. ciszy elektromagnetycznej”, poprzez wykorzystanie jako sygnałów oświetlających sygnałów emitowanych przez nadajniki innych systemów np. nadajniki stacji telewizyjnych VHF/UHF lub radiolinii mikrofalowych
możliwością kształtowania (np. wydłużania) przestrzennego obszaru wykrycia, co jest szczególnie istotne dla wcześniejszego wykrywania rakiet i celów nisko lecących
zwiększoną odpornością na zakłócenia aktywne jak również wykrycie i zniszczenie np. przez rakiety ARM (Anti Radiation Missile)
Wady:
bardziej rozbudowana, w porównaniu z systemem monostatycznym, struktura techniczna, a tym samym zwiększone koszty jej realizacji i eksploatacji
konieczność zapewnienia dokładnej i niezawodnej synchronizacji pracy poszczególnych jednostek systemu z uwzględnieniem czasów propagacji sygnałów pomiędzy nimi
większą trudność obserwacji 3D przestrzeni, co skutkuje ograniczeniem sektorem obserwacji do wycinka o szerokości kątowej znacznie mniejszej od 180 stopni.
W dotychczasowych rozważaniach jedynym czynnikiem ograniczającym obszar pokrycia był minimalny poziom sygnału echa, przy którym możliwe było wykrycie obiektu (detection constrained coverage). W lądowych i morskich systemach bistatycznych dalekiego zasięgu obszar wykrycia może być dodatkowo ograniczony przez zjawisko refrakcji fali elektromagnetycznej w troposferze jak i “zacienianie” wynikające z krzywizny Ziemi. Ostatnie z wymienionych ograniczeń związane jest z warunkiem bezpośredniej widzialności obiektu zarówno przez nadajnik jak i jednostkę odbiorczą.
Aktualnie systemy bistatyczne są wykorzystywane głównie do przeszukiwania wąskich sektorów 3D przestrzeni i śledzenia wykrytego obiektu. W wymienionych zastosowaniach muszą być spełnione jednocześnie następujące warunki:
komórka wykrycia (detection cell) powstająca w wyniku przecięcia wąskich kątowo wiązek anten nadawczej